Loading…
Loading…
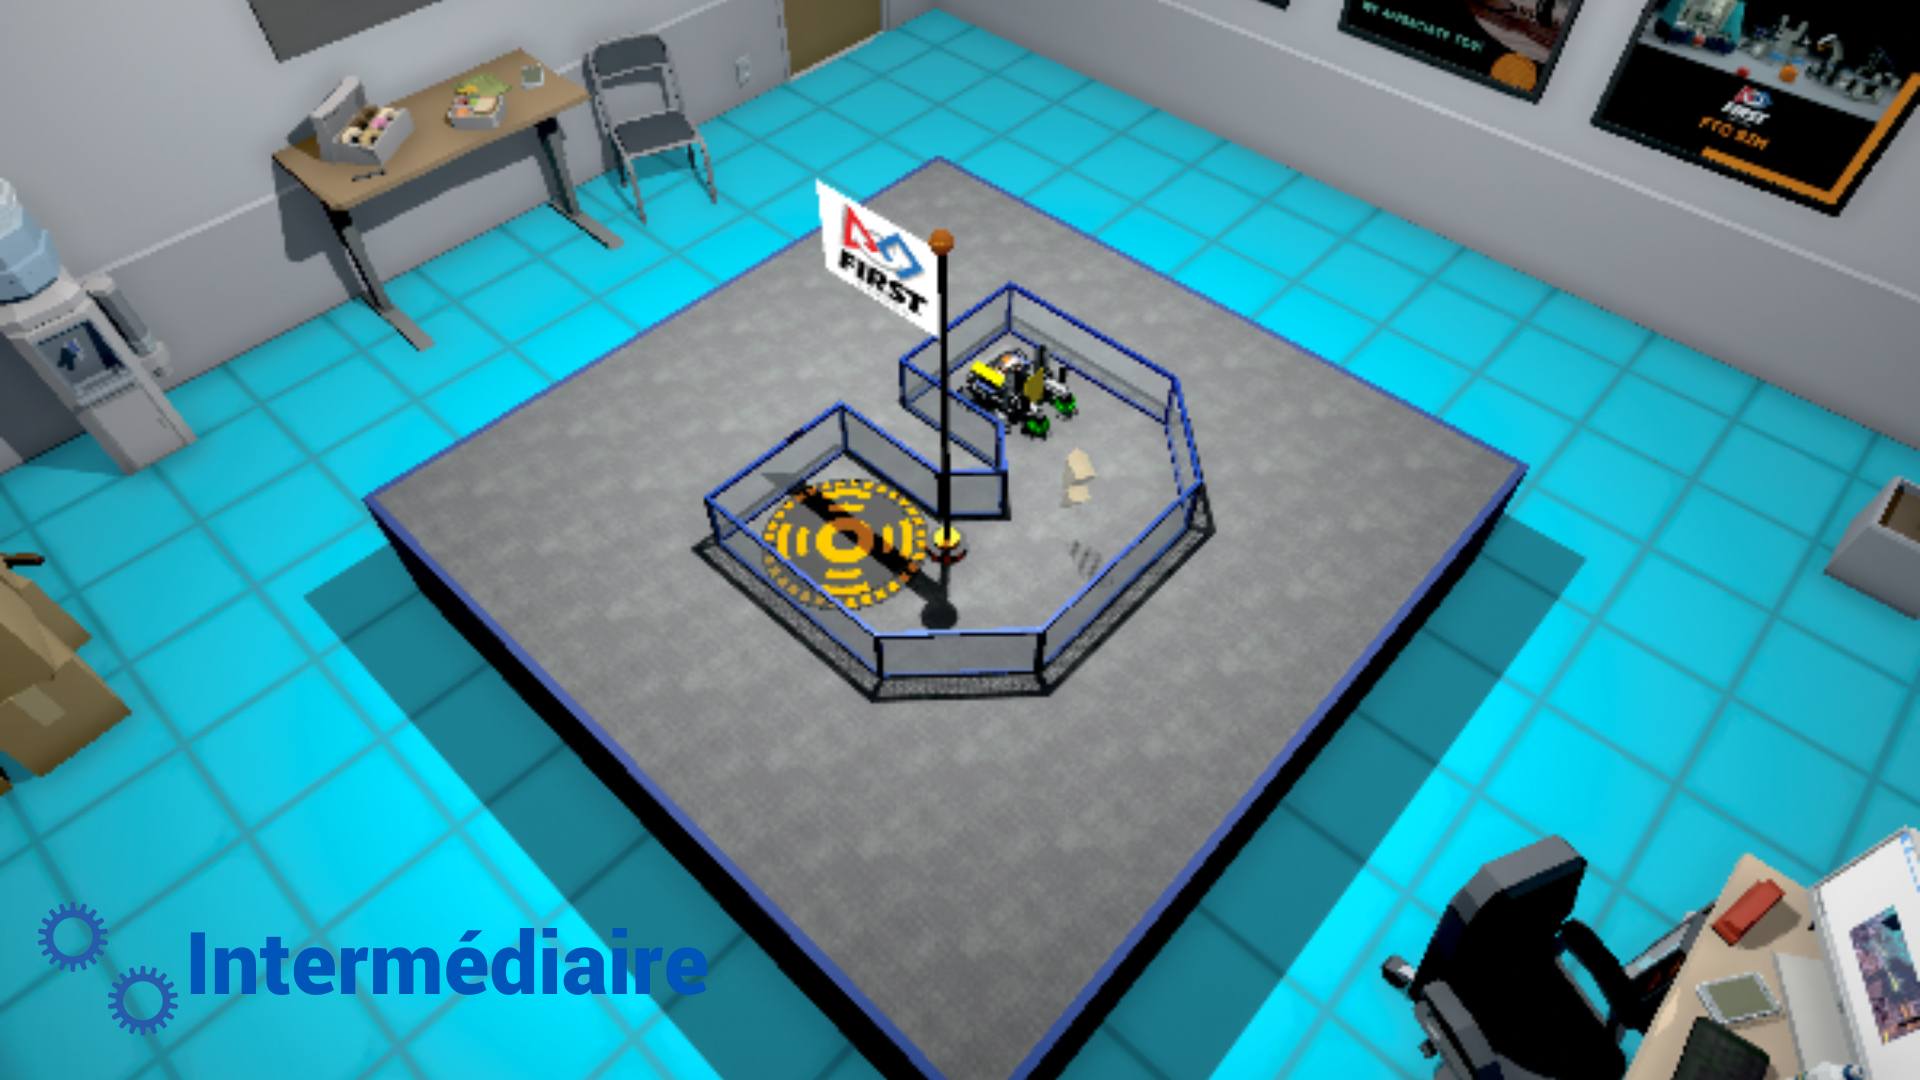
Plongez plus profondément dans les mouvements de précision avec cette leçon du simulateur FTC, en vous concentrant sur le contrôle complexe des mouvements à l'aide d'encodeurs rotatifs.
Niveau: Intermédiaire
Découvrez les mouvements de précision avec cette leçon de FTC Sim, qui se concentre sur le contrôle complexe des mouvements à l’aide d’encodeurs rotatifs. Cette leçon passe des commandes motorisées traditionnelles au fonctionnement précis des encodeurs rotatifs, offrant aux élèves une expérience pratique de la programmation pour la précision. Ils apprendront les principes fondamentaux de l’intégration des encodeurs et étudieront comment programmer ces moteurs pour contrôler les pièces du robot avec une grande précision. Grâce à des exercices pratiques, les élèves maîtriseront l’art d’utiliser les encodeurs pour des tâches détaillées, telles que le positionnement précis et les mouvements contrôlés, améliorant ainsi les capacités de leurs robots.
Ce plan de cours est structuré selon le cadre pédagogique des 5E, un modèle d’enseignement largement reconnu qui comprend cinq phases : engager, explorer, expliquer, élaborer et évaluer. Le cadre pédagogique des 5E engage systématiquement les élèves dans un apprentissage basé sur l’enquête, encourageant l’exploration active et la compréhension de sujets complexes.
Au cours de la leçon, les élèves vont:
Comprendre les principes de fonctionnement des encodeurs rotatifs et leurs avantages en robotique.
Programmer des encodeurs rotatifs dans FTC Sim pour obtenir un contrôle précis des mouvements des robots.
Améliorer les compétences en matière de résolution de problèmes en abordant des scénarios du monde réel qui nécessitent un mouvement et un contrôle précis.
papillons adhésifs amovibles ou une application collaborative de remue-méninges comme Microsoft Whiteboard, Google Jamboard ou Apple Freeform.
appareils pour vos élèves (ordinateurs Windows, ordinateurs Mac, ChromeBook)
navigateur web Google Chrome ou Microsoft Edge (version Chromium)
accès au site web du simulateur FTC (https://ftcsim.org)
compte « élève » créé pour chacun de vos élèves
projecteur ou tableau blanc interactif
Pour captiver l’attention de vos élèves et éveiller leur curiosité sur la conduite précise, utilisez votre projecteur ou votre tableau blanc interactif pour partager une vidéo captivante présentant des robots de conduite autonome tels que ceux utilisés dans un entrepôt, qui peut être consultée sur ce lien : https://youtu.be/a77XyUI-zXo?si=iDntZW7R-a3kjbZO. Les détaillants en ligne utilisent des robots très précis dans leurs entrepôts pour faciliter le tri et le transport des marchandises. Ils utilisent des technologies de navigation et de manipulation avancées pour prélever, emballer et trier les articles avec une rapidité et une précision remarquable. En outre, une vidéo montrant un robot qui manœuvre sur Mars pourrait souligner l’importance cruciale d’une navigation précise dans de tels environnements : https://youtu.be/P4boyXQuUIw?si=Cd-yrCe31Ow13HO4.
Après la présentation vidéo, distribuez des papillons adhésifs à vos élèves et encouragez-les à se lancer dans une séance de remue-méninges sur les différentes applications des robots très précis. Leurs idées peuvent porter sur la précision de la base motrice ou sur la précision d’un bras robotique. Demandez-leur de noter une seule idée par papillon adhésif amovible. Attribuez-leur une zone désignée sur le mur de la classe pour qu’ils puissent y apposer leurs idées. Une fois qu’ils ont émis plusieurs idées, demandez-leur de se rassembler dans l’espace de partage pour y apposer leurs paillons adhésifs amovibles. Si une idée a déjà été affichée sur le mur, ils peuvent la placer par-dessus l’idée existante, tandis que si le concept n’est pas encore affiché, ils doivent trouver un endroit disponible pour l’afficher.
Voici quelques-unes des idées qu’ils peuvent avoir:
Drones guidés avec précision pour l’agriculture.
Assistants chirurgicaux robotisés.
Véhicules autonomes d’exploration sous-marine.
Robots d’entrepôt guidés avec précision pour la gestion des stocks.
Robots automatisés de contrôle de la qualité dans l’industrie manufacturière.
Bras robotiques guidés avec précision pour l’impression 3D.
Voitures autopilotées dotées de systèmes de navigation avancés.
Drones de livraison guidés avec précision.
Compagnons robotiques pour les personnes âgées ou handicapées.
Robots guidés avec précision pour le tri des matières recyclables dans le cadre de la gestion des déchets.
Robots cuisiniers de haute précision pour les tâches culinaires.
Robots nettoyeurs de vitres automatisés pour les gratte-ciels.
Robots paysagistes pour l’entretien précis des pelouses et des jardins.
Bras robotisés pour l’assemblage de produits microélectroniques.
Robots autonomes pour la manipulation de matières dangereuses.
Pharmaciens robotisés pour la distribution précise de médicaments.
Aide aux tâches d’assemblage dans les usines de fabrication
Chargement et déchargement de cargaisons sur des navires ou des avions
Aide aux opérations de sauvetage dans les zones sinistrées
Aide aux missions d’exploration spatiale, telles que la réparation de satellites ou d’engins spatiaux.
Animez une discussion en posant des questions qui incitent à la réflexion :
Quel est l’impact de la précision en robotique sur la sécurité et l’efficacité dans les environnements industriels ? (p. ex., la précision en robotique peut accroître de manière significative la sécurité en réduisant l’exposition humaine à des tâches et des environnements dangereux. Elle améliore également l’efficacité en permettant d’effectuer des tâches plus rapidement et avec moins d’erreurs, ce qui peut conduire à des économies et à une productivité accrue).
De quelle manière la robotique de précision pourrait-elle transformer les soins de santé, en particulier les interventions chirurgicales ? (p. ex., La robotique de précision pourrait révolutionner les soins de santé en réalisant des opérations chirurgicales avec un niveau de précision qui minimise les risques et améliore les résultats pour les patients. Ils peuvent opérer dans de petites zones sans les problèmes de fatigue ou de tremblement que les humains peuvent rencontrer, ce qui pourrait réduire les temps de rétablissement et les complications).
Comment la robotique de précision peut-elle faire progresser l’exploration spatiale et quels sont les défis à relever ? (p. ex., La robotique de précision peut faire face aux conditions difficiles de l’espace et exécuter des tâches avec précision dans des environnements trop dangereux pour l’homme. Ils peuvent réparer des satellites, explorer des surfaces planétaires à la recherche de signes de vie et construire des habitats. Les principaux défis consistent à s’assurer qu’ils peuvent fonctionner de manière autonome et résister à des températures et des radiations extrêmes).
Réfléchissez au rôle de la robotique de précision dans les interventions en cas de catastrophe. Comment pourrait-elle être utilisée et quelles sont ses limites ? (p. ex., Les robots peuvent naviguer dans les décombres, détecter les signatures thermiques des survivants et apporter de l’aide dans les zones sinistrées où l’intervention humaine est trop risquée. Toutefois, leur efficacité est limitée par l’autonomie des batteries, la nécessité d’un contrôle à distance ou d’un fonctionnement autonome, et leur capacité à s’adapter à des environnements imprévisibles).
Comment la robotique de précision pourrait-elle changer l’avenir du transport personnel ? (p. ex., la robotique de précision pourrait déboucher sur des véhicules entièrement autonomes, réduisant les accidents liés à l’erreur humaine et optimisant le flux de circulation. Le défi consistera à créer des systèmes capables d’interagir en toute sécurité avec les véhicules conduits par l’homme et les piétons, et à résoudre les problèmes juridiques et d’assurance liés à l’autonomie).
La robotique de précision peut-elle conduire à de nouvelles formes d’art et d’expression créative ? (p. ex., Les artistes peuvent utiliser la robotique de précision pour explorer de nouveaux supports et de nouvelles techniques, repoussant ainsi les limites des formes d’art traditionnelles. Les robots peuvent exécuter des dessins complexes avec une précision exacte, ce qui permet de créer des sculptures, des peintures et des installations complexes qui reflètent la fusion de la technologie et de la créativité).
Expliquez que les robots et les véhicules autonomes doivent souvent avoir des mouvements très précis lorsqu’ils naviguent sur des terrains compliqués. Mentionnez que la prochaine leçon portera sur le codage des robots dans FTC Sim à l’aide d’encodeurs au lieu de dépendre de la puissance et du temps.
Veuillez encourager les élèves à commencer leur expérience d’apprentissage pratique avec la plateforme de FTC Sim en naviguant vers le lien fourni, https://ftcsim.org/. Demandez-leur d’ouvrir une session à l’aide de leur nom d’utilisateur et de leur mot de passe. Une fois connectés, dirigez-les vers la section « Cours » et guidez-les pour qu’ils choisissent le cours intitulé « FTC Movement ». Expliquez aux élèves que ce cours leur permettra d’acquérir les compétences nécessaires pour coder et contrôler efficacement des robots autonomes, en se concentrant sur l’utilisation d’encodeurs rotatifs pour le mouvement.
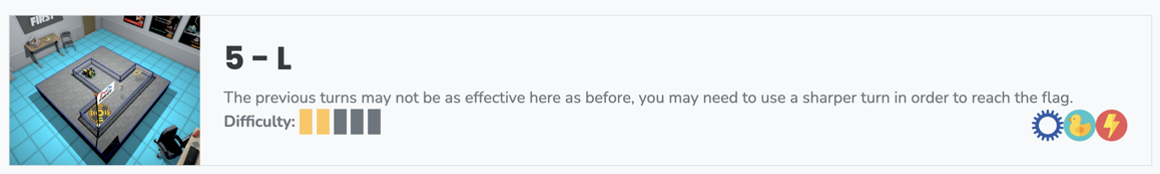
Dans la section FTC Movement, guidez les élèves pour qu’ils accèdent au défi intitulé « 5— Options »
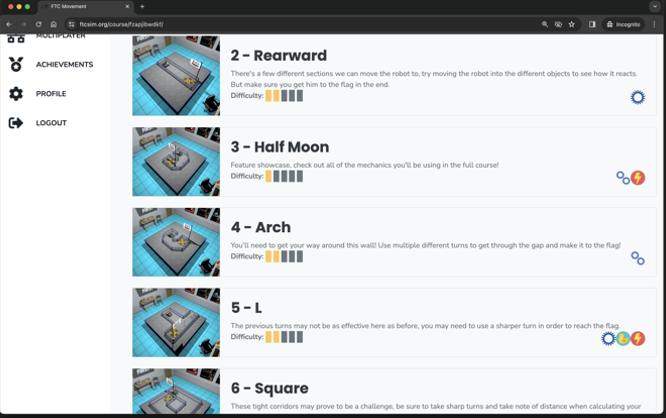
Avant que les élèves ne commencent à coder, il est essentiel de clarifier les mécanismes de mouvement utilisés dans les trois premières leçons. Ces mouvements reposent sur des paramètres de puissance (ou de vitesse) et de temps. Plus précisément, l’opération consistait à régler la puissance des deux moteurs gauche et droit dans une plage de valeurs comprise entre 0 et 1,0, associée à une durée désignée contrôlée par le bloc sleep. Cependant, il est essentiel de reconnaître un inconvénient associé à cette approche du mouvement : les facteurs externes qui influencent la rotation des roues peuvent entraîner des variations dans la distance réelle parcourue par le robot. Par exemple, des différences dans l’état de la surface, comme le caractère glissant ou la présence de particules de poussière, peuvent entraver la vitesse du robot et l’amener à parcourir une distance inférieure à celle prévue dans le temps imparti. Des facteurs tels qu’une batterie faible peuvent également avoir un impact sur la vitesse du moteur, ce qui contribue encore à des écarts par rapport à la distance prévue.
Expliquez que des encodeurs rotatifs seront utilisés cette fois-ci au lieu d’utiliser l’énergie et le temps pour résoudre le défi. Ajoutez que les encodeurs rotatifs sont des capteurs qui suivent et mesurent la rotation d’un objet, généralement utilisés pour déterminer la position, la vitesse et le sens de rotation d’un arbre ou d’une roue. Expliquez qu’en utilisant un encodeur, vous pouvez obtenir le nombre exact de rotations de la roue que vous souhaitez.
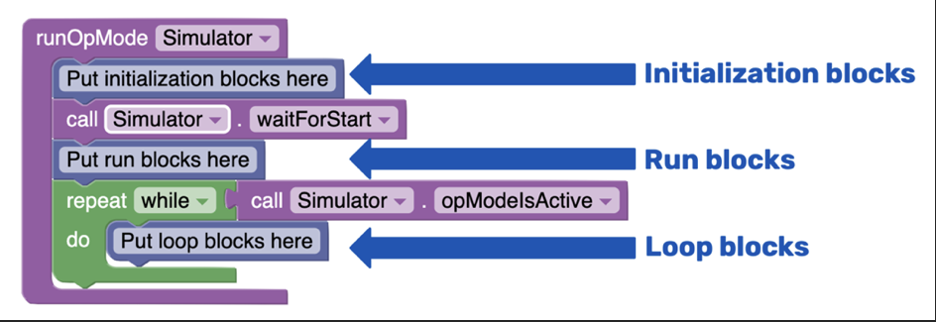
Pour accéder au panneau de codage, cliquez sur l’icône verte de l’ordinateur sur le côté gauche de l’écran. Vous remarquerez qu’un exemple de code est déjà présent. Il est essentiel d’informer vos élèves que ce code est divisé en trois sections principales, chacune étant marquée par des blocs de commentaires bleus:
Blocs d’initialisation : Cette section contient les renseignements dont le robot a besoin avant de commencer ses tâches.
Blocs d’exécution : La plupart du code que vous écrivez sera placé dans cette section, où les principales actions du robot sont définies.
Blocs en boucle : Ces blocs sont utilisés pour les tâches qui doivent être répétées plusieurs fois. Cependant, pour cette leçon, nous ne travaillerons qu’avec les blocs d’initialisation et d’exécution. La section boucle peut être supprimée pour conserver une structure de code plus propre.
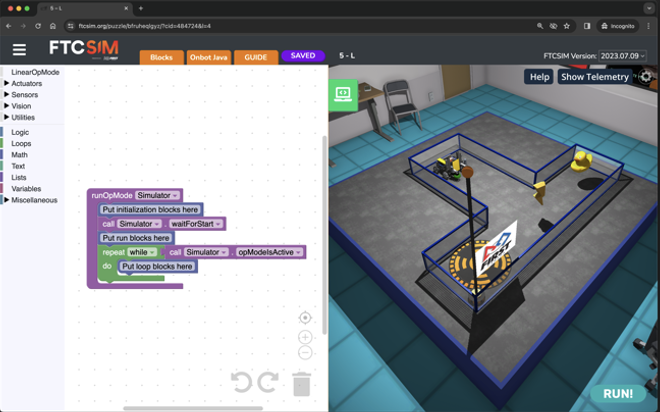
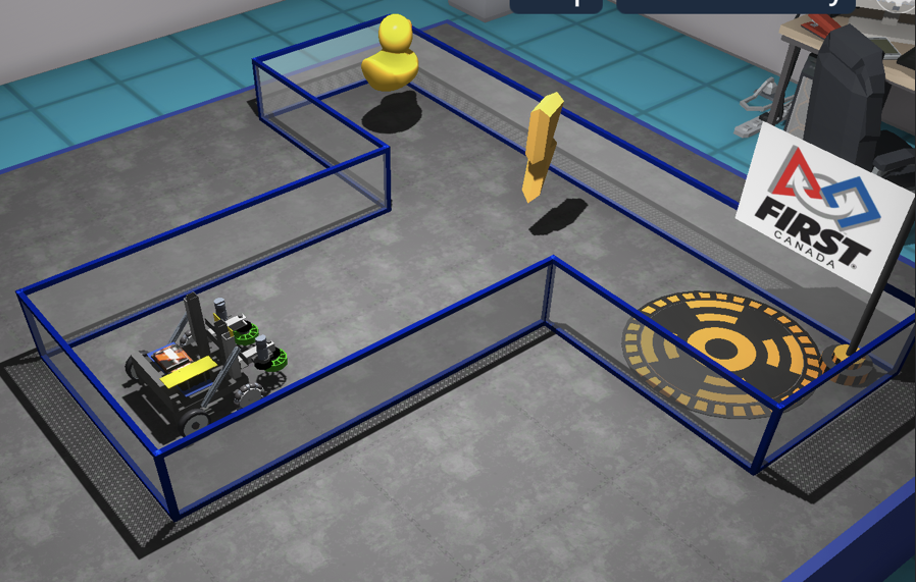
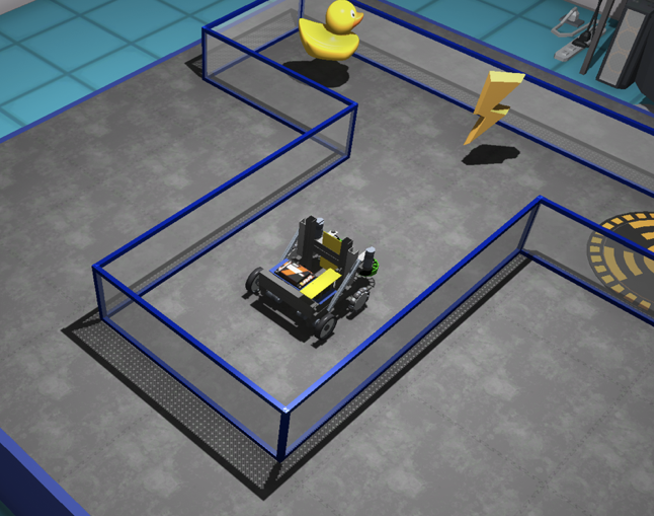
Expliquez que dans ce défi, l’objectif du robot est de se déplacer en ligne droite, puis de tourner à droite de 90 degrés, et enfin de se déplacer en ligne droite pour atteindre l’emplacement final afin de hisser le drapeau. Montrez aux élèves comment le robot se déplacera pour former une trajectoire en L.
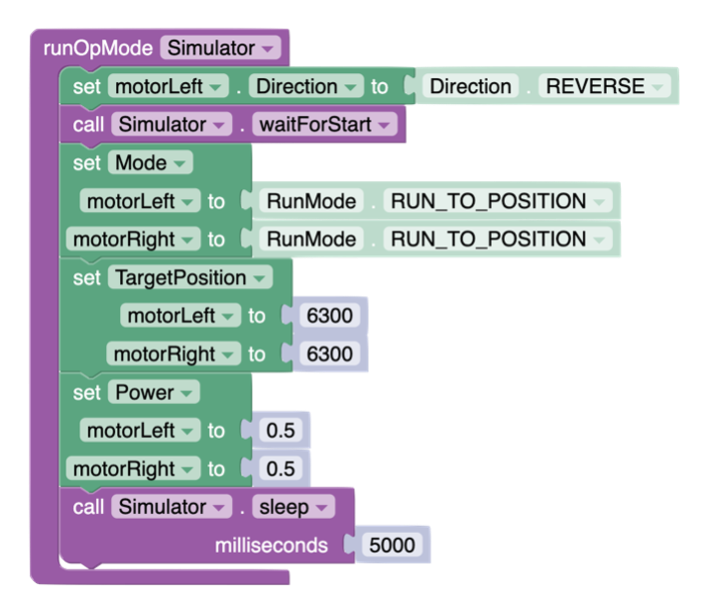
Demandez aux élèves de s’entraîner à utiliser les encodeurs rotatifs pour se déplacer à différentes distances. Expliquez-leur que pour utiliser un encodeur, ils doivent d’abord régler le mode d’exécution de leur roue à « RUN_TO_POSITION ». Ensuite, ils doivent définir la position cible pour chaque roue. Ensuite, le robot se déplacera jusqu’à la position indiquée en démarrant la roue à la vitesse souhaité.
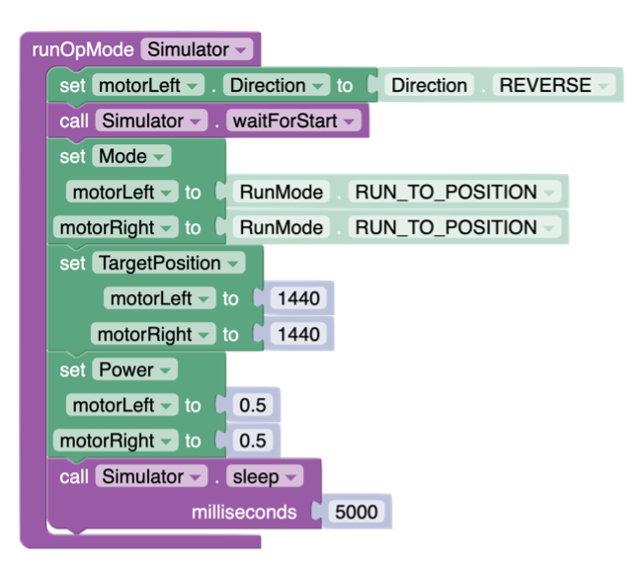
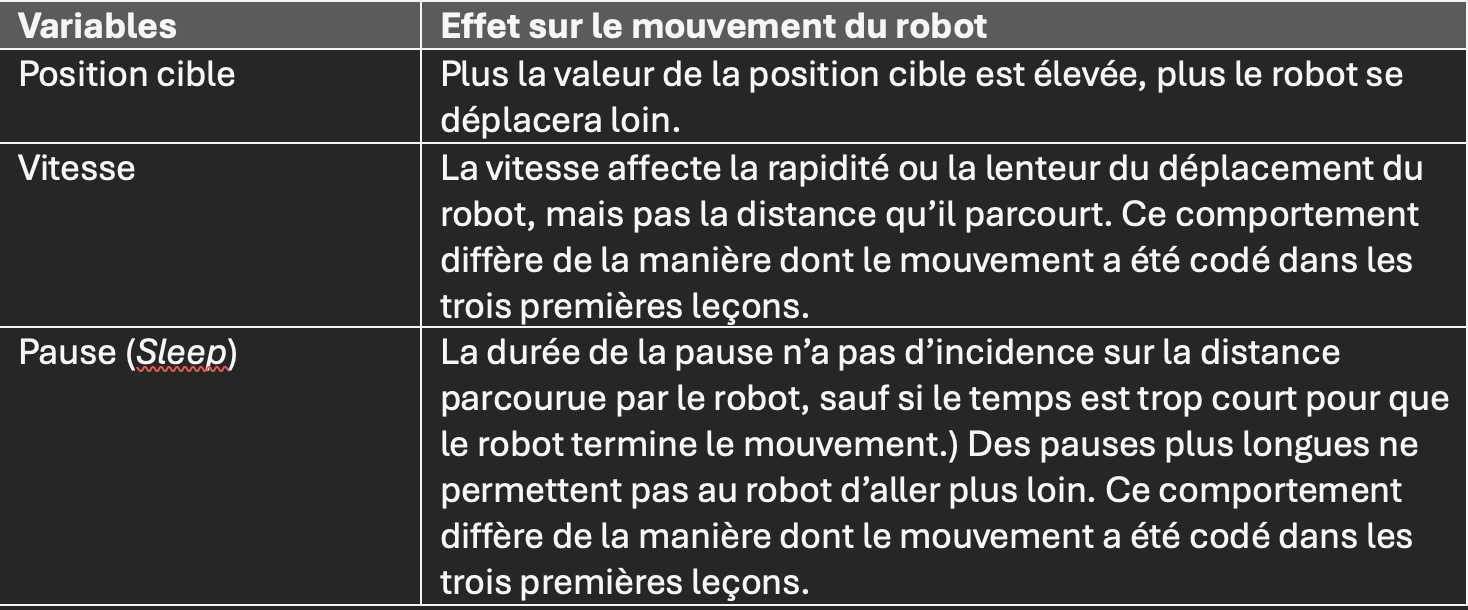
Ajoutez que l’attente à la fin du code donne au robot le temps d’effectuer le mouvement, mais n’affecte pas la distance parcourue par le robot. Demandez aux élèves de décrire ce que fait le robot lorsque les variables suivantes sont modifiées:
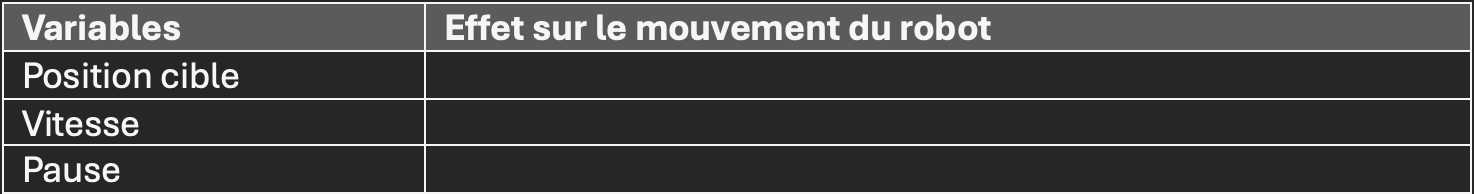
Les élèves doivent parvenir aux conclusions suivantes:
Les élèves doivent savoir que 1440 tics sont considérés comme un tour de roue. Voici un exemple de la distance parcourue avec une rotation de roue ou une position de 1440 ticks.
Demandez aux élèves de trouver la distance exacte dont ils ont besoin, en procédant par essais et erreurs, pour arriver au bout du L et se préparer à tourner à droite. Ils doivent trouver une valeur comprise entre 6 000 et 6 500 ticks.
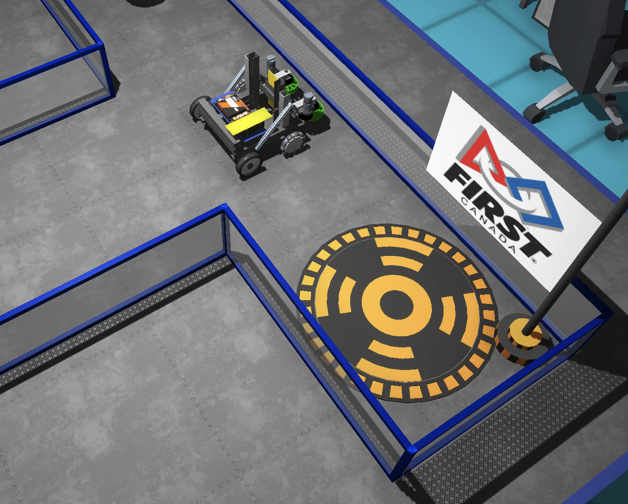
Expliquez qu’après un mouvement, les encodeurs doivent être réinitialisés pour le mouvement suivant. Ensuite, le code pour faire tourner le robot de 90˚ peut être ajouté. Dans ce cas, la position cible de la roue gauche sera positive, et la position cible de la roue droite sera négative. La roue gauche avancera et la roue droite reculera, ce qui obligera le robot à tourner à droite. La vitesse de la roue devra également être définie comme positive pour la roue gauche et négative pour la roue droite.
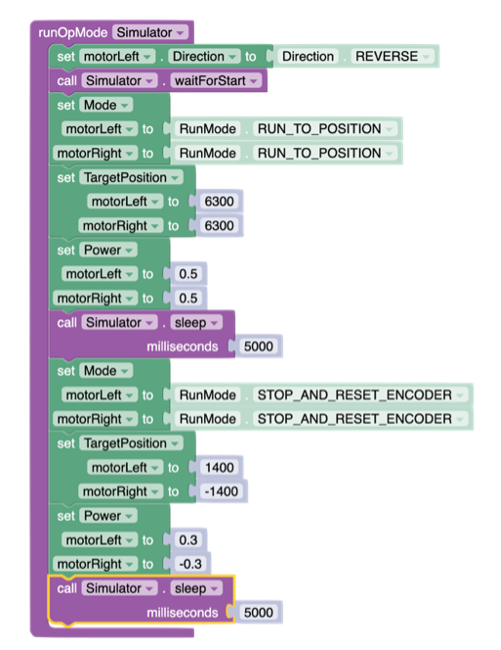
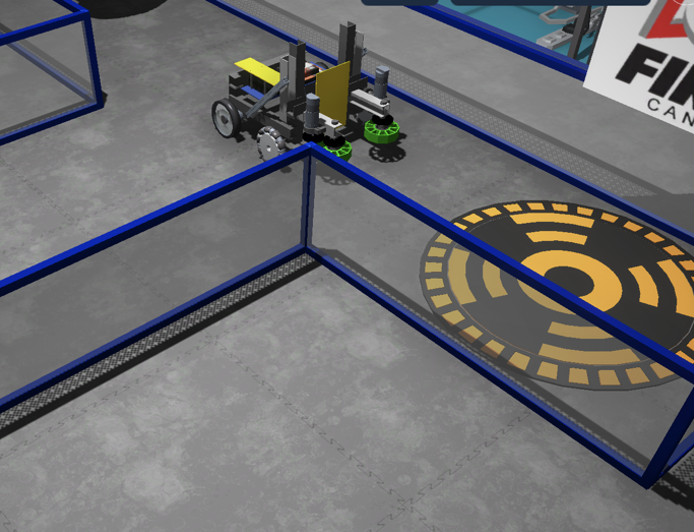
Après avoir ajouté un bloc d’attente (sleep) suffisamment long pour que le robot effectue un virage complet de 90˚. Les élèves peuvent vouloir ajuster la première pause, car avec une pause de 5 secondes, le robot risque d’attendre trop longtemps avant de tourner.
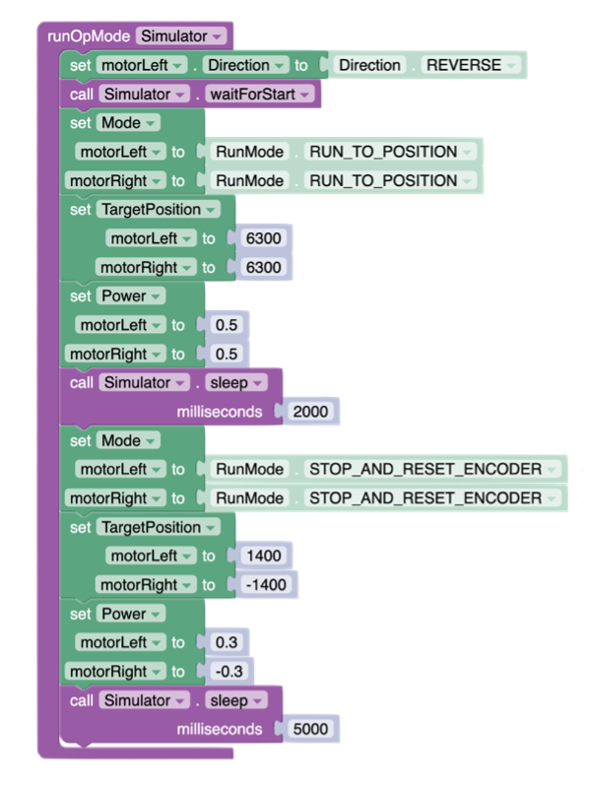
Encouragez les élèves à finir de résoudre le défi en allant en ligne droite. Ils devront réinitialiser l’encodeur et régler la position cible sur deux valeurs positives et ajouter deux valeurs positives pour la vitesse de chaque roue. Cela devrait leur permettre d’atteindre l’emplacement final pour hisser le drapeau.
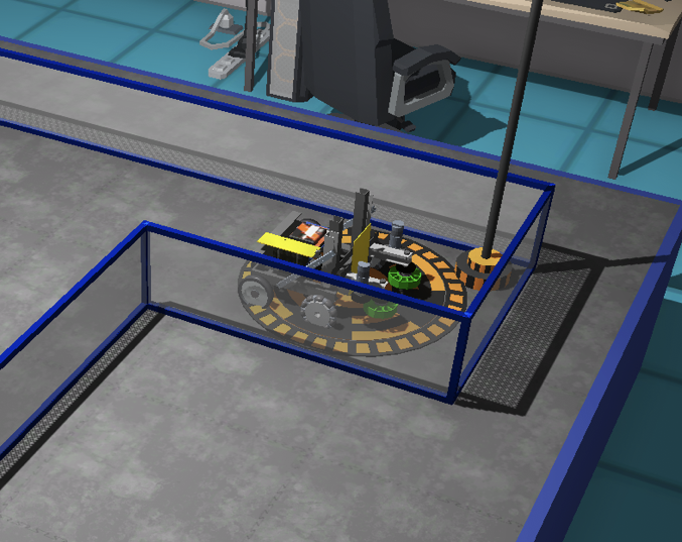
Cet exemple de code permet d’amener le robot sur le pavé final.
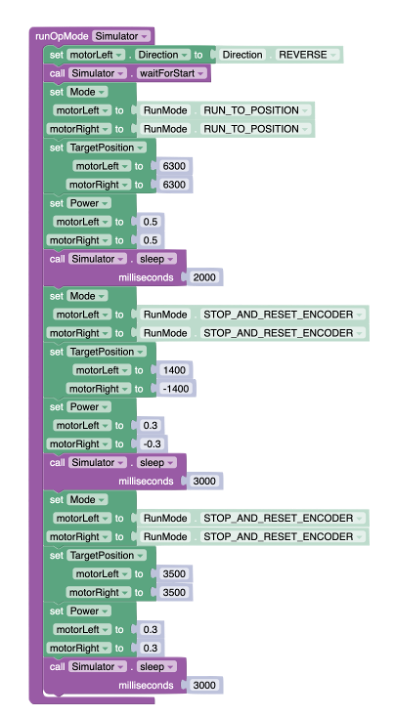
Une fois que les élèves ont réussi à relever le défi, encouragez-les à ajouter un code pour récupérer le canard en guise de bonus.
Démontrer comment créer des fonctions pour segmenter le code. Expliquez que ce code peut être divisé en trois parties :
Avancer de 6300 ticks
Tourner à droite de 90˚
Avancer de 3500 ticks
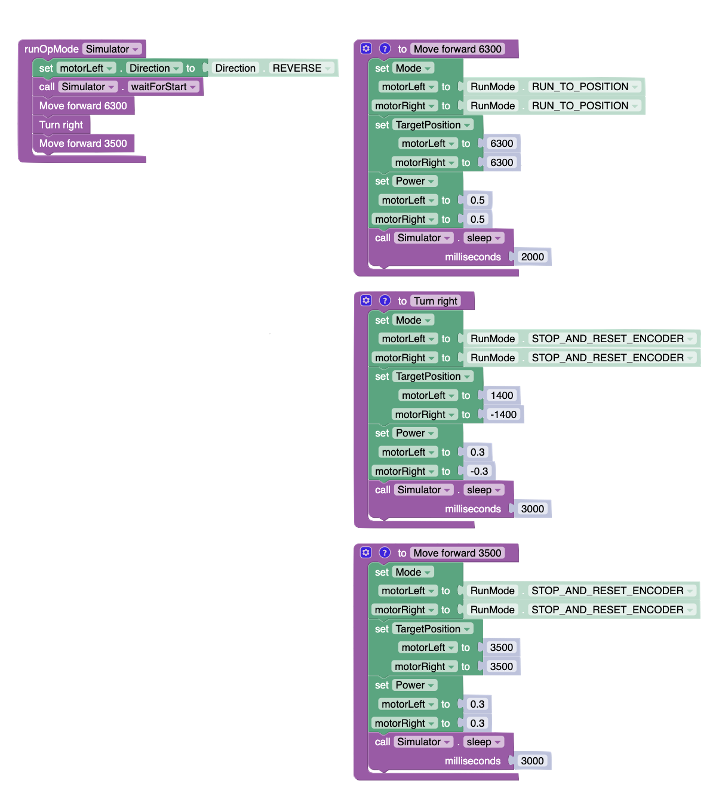
Expliquez que les fonctions sont disponibles dans la section « Miscellaneous » sous le nom de « RobotFunctions ». Invitez les élèves à faire glisser trois fonctions et à les renommer en changeant le texte de « do something »
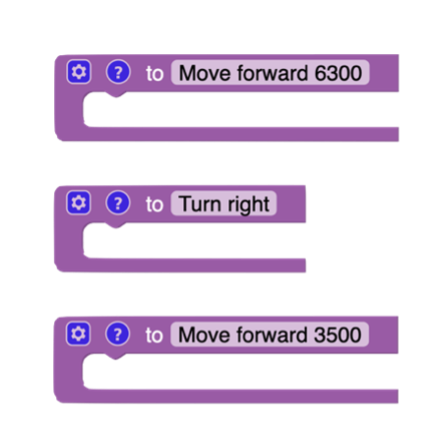
Ensuite, pour chaque fonction, encouragez les élèves à apporter le code correspondant.
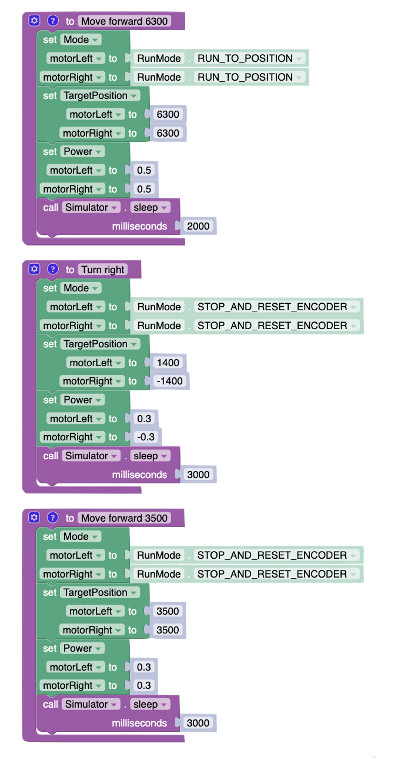
Il ne se passera rien lorsque les élèves essaieront le code car le code principal est vide. Encouragez les élèves à ajouter les trois fonctions dans l’ordre dans le code principal.
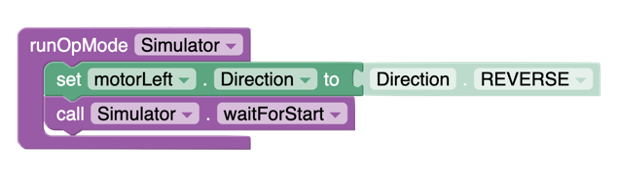
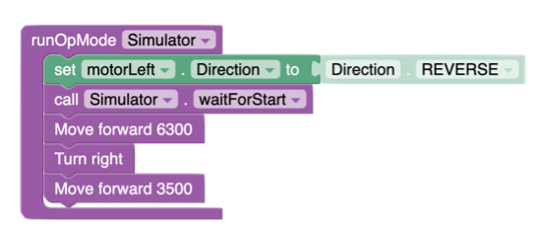
Encouragez les élèves à reconnaître que le code fonctionne de la même manière que les itérations précédentes, mais avec une lisibilité et une organisation nettement améliorées, ce qui simplifie grandement le débogage et les modifications.
Encouragez vos élèves à passer au défi suivant dans la section « FTC-Movement : 6-Square »
Expliquez-leur que dans ce défi, ils devront déplacer le robot en forme de carré. Ils doivent se rendre compte qu’il s’agit essentiellement du même défi que le défi du L, mais qu’il doit être répété plusieurs fois.
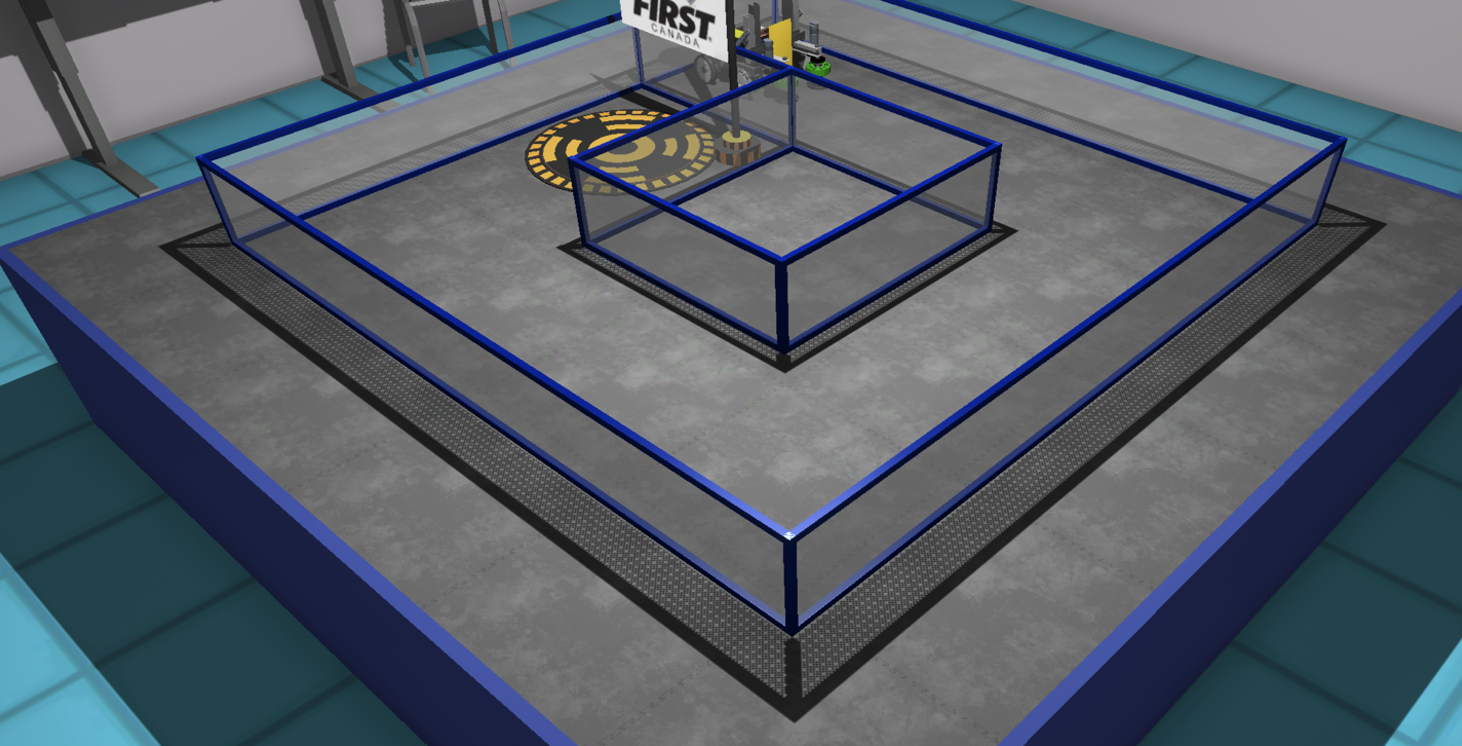
Demandez aux élèves de réfléchir au pseudocode permettant d’amener le robot dans cette position. Expliquez que le pseudocode est une méthode de programmation simplifiée et informelle qui décrit un algorithme sans utiliser la syntaxe d’un langage de codage spécifique.
Se déplacer en ligne droite
Tourner à droite de 90
Se déplacer en ligne droite
Tourner à droite à 90
Se déplacer en ligne droite
Tourner à droite de 90°.
Se déplacer en ligne droite sur une distance plus courte que les trois premières.
Demandez aux élèves de reconnaître les régularités. Ils devraient se rendre compte qu’au lieu de coder de façon répétée, ils peuvent utiliser une boucle pour répéter des étapes spécifiques. Demandez-leur de faire la première partie, qui consiste à se déplacer en ligne droite et à tourner à droite de 90 degrés. Ils peuvent utiliser ce qu’ils ont appris dans le défi précédent pour résoudre celui-ci plus rapidement. Voici un exemple de code qui fonctionne.
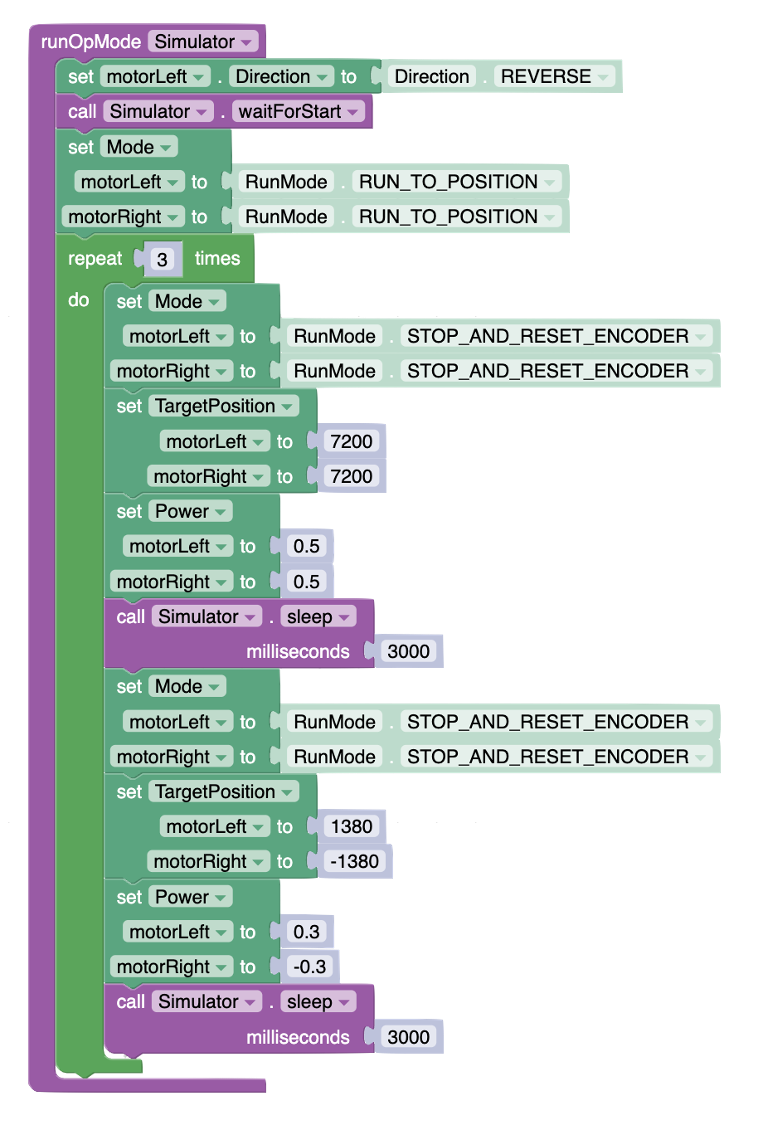
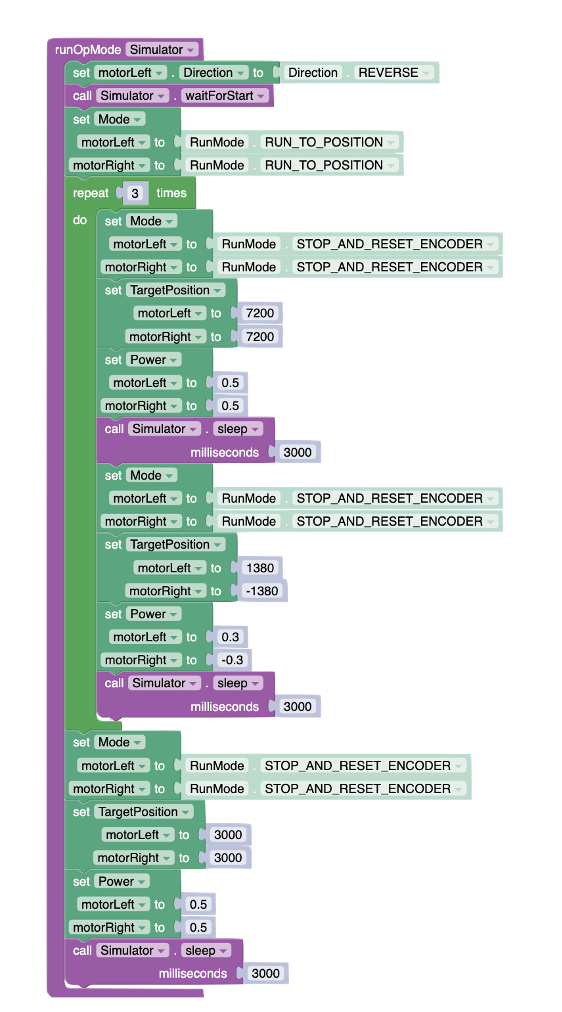
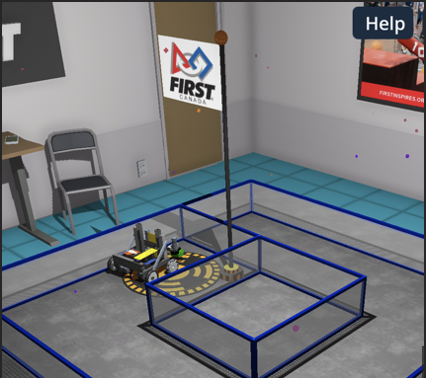
Les élèves devraient maintenant conclure qu’à ce stade, le robot n’a plus qu’à avancer d’une courte distance. En ajoutant ce code en dehors de la boucle (parce que ce dernier segment n’a pas besoin d’être répété), le robot devrait se retrouver sur le pavé final et lever le drapeau.
Veuillez encourager les élèves à commencer leur expérience d’apprentissage pratique avec la plateforme de FTC Sim en naviguant vers le lien fourni, https://ftcsim.org/. Demandez-leur d’ouvrir une session à l’aide de leur nom d’utilisateur et de leur mot de passe. Une fois connectés, dirigez-les vers la section « Cours » et guidez-les pour qu’ils choisissent le cours intitulé « FTC Movement ». Expliquez aux élèves que ce cours leur permettra d’acquérir les compétences nécessaires pour coder et contrôler efficacement des robots autonomes, en se concentrant sur l’utilisation d’encodeurs rotatifs pour le mouvement.
Dans la section FTC Movement, guidez les élèves pour qu’ils accèdent au défi intitulé « 5— Options »
Avant que les élèves ne commencent à coder, il est essentiel de clarifier les mécanismes de mouvement utilisés dans les trois premières leçons. Ces mouvements reposent sur des paramètres de puissance (ou de vitesse) et de temps. Plus précisément, l’opération consistait à régler la puissance des deux moteurs gauche et droit dans une plage de valeurs comprise entre 0 et 1,0, associée à une durée désignée contrôlée par le bloc sleep. Cependant, il est essentiel de reconnaître un inconvénient associé à cette approche du mouvement : les facteurs externes qui influencent la rotation des roues peuvent entraîner des variations dans la distance réelle parcourue par le robot. Par exemple, des différences dans l’état de la surface, comme le caractère glissant ou la présence de particules de poussière, peuvent entraver la vitesse du robot et l’amener à parcourir une distance inférieure à celle prévue dans le temps imparti. Des facteurs tels qu’une batterie faible peuvent également avoir un impact sur la vitesse du moteur, ce qui contribue encore à des écarts par rapport à la distance prévue.
Expliquez que des encodeurs rotatifs seront utilisés cette fois-ci au lieu d’utiliser l’énergie et le temps pour résoudre le défi. Ajoutez que les encodeurs rotatifs sont des capteurs qui suivent et mesurent la rotation d’un objet, généralement utilisés pour déterminer la position, la vitesse et le sens de rotation d’un arbre ou d’une roue. Expliquez qu’en utilisant un encodeur, vous pouvez obtenir le nombre exact de rotations de la roue que vous souhaitez.
Pour accéder au panneau de codage, cliquez sur l’icône verte de l’ordinateur sur le côté gauche de l’écran. Vous remarquerez qu’un exemple de code est déjà présent. Il est essentiel d’informer vos élèves que ce code est divisé en trois sections principales, chacune étant marquée par des blocs de commentaires bleus :
Blocs d’initialisation : Cette section contient les renseignements dont le robot a besoin avant de commencer ses tâches.
Blocs d’exécution : La plupart du code que vous écrivez sera placé dans cette section, où les principales actions du robot sont définies.
Blocs en boucle : Ces blocs sont utilisés pour les tâches qui doivent être répétées plusieurs fois. Cependant, pour cette leçon, nous ne travaillerons qu’avec les blocs d’initialisation et d’exécution. La section boucle peut être supprimée pour conserver une structure de code plus propre.
Expliquez que dans ce défi, l’objectif du robot est de se déplacer en ligne droite, puis de tourner à droite de 90 degrés, et enfin de se déplacer en ligne droite pour atteindre l’emplacement final afin de hisser le drapeau. Montrez aux élèves comment le robot se déplacera pour former une trajectoire en L.
Demandez aux élèves de s’entraîner à utiliser les encodeurs rotatifs pour se déplacer à différentes distances. Expliquez-leur que pour utiliser un encodeur, ils doivent d’abord régler le mode d’exécution de leur roue à « RUN_TO_POSITION ». Ensuite, ils doivent définir la position cible pour chaque roue. Ensuite, le robot se déplacera jusqu’à la position indiquée en démarrant la roue à la vitesse souhaité.
Ajoutez que l’attente à la fin du code donne au robot le temps d’effectuer le mouvement, mais n’affecte pas la distance parcourue par le robot. Demandez aux élèves de décrire ce que fait le robot lorsque les variables suivantes sont modifiées:
Les élèves doivent parvenir aux conclusions suivantes:
Les élèves doivent savoir que 1440 tics sont considérés comme un tour de roue. Voici un exemple de la distance parcourue avec une rotation de roue ou une position de 1440 ticks.
Demandez aux élèves de trouver la distance exacte dont ils ont besoin, en procédant par essais et erreurs, pour arriver au bout du L et se préparer à tourner à droite. Ils doivent trouver une valeur comprise entre 6 000 et 6 500 ticks.
Expliquez qu’après un mouvement, les encodeurs doivent être réinitialisés pour le mouvement suivant. Ensuite, le code pour faire tourner le robot de 90˚ peut être ajouté. Dans ce cas, la position cible de la roue gauche sera positive, et la position cible de la roue droite sera négative. La roue gauche avancera et la roue droite reculera, ce qui obligera le robot à tourner à droite. La vitesse de la roue devra également être définie comme positive pour la roue gauche et négative pour la roue droite.
Après avoir ajouté un bloc d’attente (sleep) suffisamment long pour que le robot effectue un virage complet de 90˚. Les élèves peuvent vouloir ajuster la première pause, car avec une pause de 5 secondes, le robot risque d’attendre trop longtemps avant de tourner.
Encouragez les élèves à finir de résoudre le défi en allant en ligne droite. Ils devront réinitialiser l’encodeur et régler la position cible sur deux valeurs positives et ajouter deux valeurs positives pour la vitesse de chaque roue. Cela devrait leur permettre d’atteindre l’emplacement final pour hisser le drapeau.
Cet exemple de code permet d’amener le robot sur le pavé final.
Une fois que les élèves ont réussi à relever le défi, encouragez-les à ajouter un code pour récupérer le canard en guise de bonus.
Démontrer comment créer des fonctions pour segmenter le code. Expliquez que ce code peut être divisé en trois parties :
Avancer de 6300 ticks
Tourner à droite de 90˚
Avancer de 3500 ticks
Expliquez que les fonctions sont disponibles dans la section « Miscellaneous » sous le nom de « RobotFunctions ». Invitez les élèves à faire glisser trois fonctions et à les renommer en changeant le texte de « do something »
Ensuite, pour chaque fonction, encouragez les élèves à apporter le code correspondant.
Il ne se passera rien lorsque les élèves essaieront le code car le code principal est vide. Encouragez les élèves à ajouter les trois fonctions dans l’ordre dans le code principal.
Encouragez les élèves à reconnaître que le code fonctionne de la même manière que les itérations précédentes, mais avec une lisibilité et une organisation nettement améliorées, ce qui simplifie grandement le débogage et les modifications.
Encouragez vos élèves à passer au défi suivant dans la section « FTC-Movement : 6-Square »
Expliquez-leur que dans ce défi, ils devront déplacer le robot en forme de carré. Ils doivent se rendre compte qu’il s’agit essentiellement du même défi que le défi du L, mais qu’il doit être répété plusieurs fois.
Demandez aux élèves de réfléchir au pseudocode permettant d’amener le robot dans cette position. Expliquez que le pseudocode est une méthode de programmation simplifiée et informelle qui décrit un algorithme sans utiliser la syntaxe d’un langage de codage spécifique.
Se déplacer en ligne droite
Tourner à droite de 90
Se déplacer en ligne droite
Tourner à droite à 90
Se déplacer en ligne droite
Tourner à droite de 90°.
Se déplacer en ligne droite sur une distance plus courte que les trois premières.
Demandez aux élèves de reconnaître les régularités. Ils devraient se rendre compte qu’au lieu de coder de façon répétée, ils peuvent utiliser une boucle pour répéter des étapes spécifiques. Demandez-leur de faire la première partie, qui consiste à se déplacer en ligne droite et à tourner à droite de 90 degrés. Ils peuvent utiliser ce qu’ils ont appris dans le défi précédent pour résoudre celui-ci plus rapidement. Voici un exemple de code qui fonctionne.
Les élèves devraient maintenant conclure qu’à ce stade, le robot n’a plus qu’à avancer d’une courte distance. En ajoutant ce code en dehors de la boucle (parce que ce dernier segment n’a pas besoin d’être répété), le robot devrait se retrouver sur le pavé final et lever le drapeau.
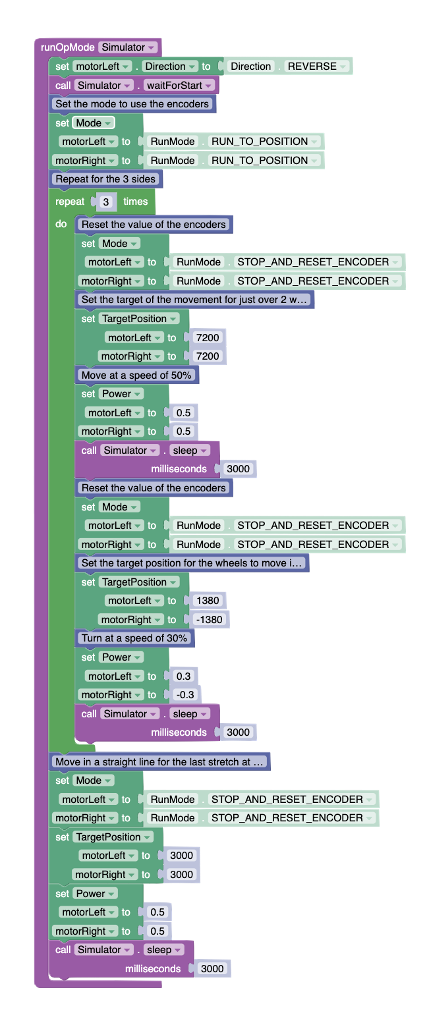
Invitez les élèves à ajouter des commentaires à leur code pour expliquer les différents blocs de codage qu’ils ont utilisés. Les blocs de commentaires sont bleus et disponibles dans la section « Miscellaneous ». Expliquez que les ingénieurs en informatique travaillent en équipe et doivent documenter leur code avec des commentaires pour s’assurer que leurs collègues peuvent comprendre la signification de leur code. Voici un exemple de la deuxième version du code pour le deuxième défi (Défi 6 — Square) avec des commentaires ajoutés.
Amenez les élèves à communiquer les solutions qu’ils ont trouvées aux deux premiers défis en leur posant des questions d’objectivation, par exemple:
Quel est l’intérêt d’utiliser des encodeurs rotatifs ? (p. ex., Les encodeurs rotatifs suivent et mesurent la rotation, ce qui permet un contrôle précis de la position, de la vitesse et de la direction du mouvement du robot).
Pourquoi l’organisation du code est-elle importante lors du codage ? (p. ex., , un code organisé améliore la lisibilité et facilite le débogage et la modification du code pour les programmeurs).
Comment les facteurs externes influencent-ils le mouvement des robots et comment les encodeurs rotatifs peuvent-ils relever ces défis ? (p. ex., des facteurs externes tels que l’état de la surface et les niveaux de batterie peuvent affecter les mouvements du robot. L’utilisation d’outils tels que les encodeurs rotatifs permet d’assurer une navigation précise malgré ces défis).
Quel est le rôle des fonctions dans le codage ? (p. ex., Les fonctions segmentent le code en blocs réutilisables, ce qui favorise la modularité et simplifie les tâches complexes en composants gérables).
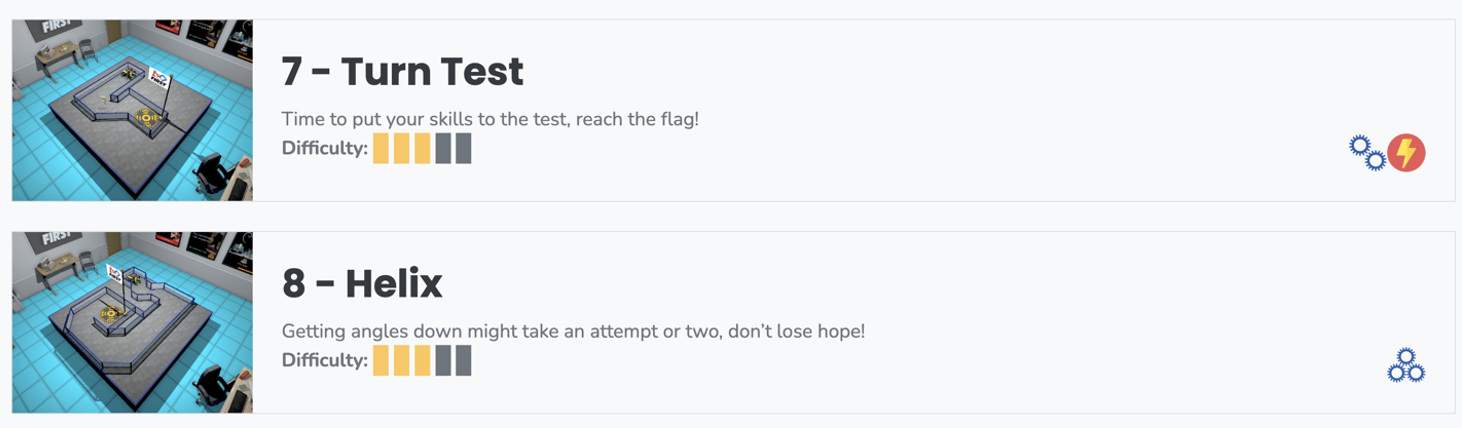
Encouragez les élèves à mettre en pratique les compétences qu’ils viennent d’acquérir pour s’attaquer aux défis de FTC Movement n° 7 et n° 8. Dans ces défis, ils doivent approfondir leur compréhension des opérations de codage et des mouvements du robot. Bien que les défis n° 7 (Turn Test) et n° 8 (Helix) soient similaires aux deux énigmes résolues dans cette leçon, elles impliquent des angles plus difficiles qu’un virage de 90˚. Il s’agira également de se déplacer en ligne droite à différentes distances.
L’évaluation de la leçon doit se faire par le biais d’observations et de conversations avec les élèves pendant qu’ils codent. L’évaluation de l’efficacité de la leçon doit comprendre l’observation des élèves pendant qu’ils codent et l’engagement d’un dialogue constructif avec eux sur leur processus de réflexion, leurs défis et leurs stratégies. Cette approche permet de mieux comprendre leur compréhension et leur application des concepts enseignés, y compris la manière dont ils résolvent les problèmes et affinent leur code pour obtenir les mouvements et la navigation souhaités avec le robot virtuel. Grâce à ces interactions, les éducateurs peuvent évaluer la compréhension des concepts par chaque élève, fournir une rétroaction ciblée et ajuster l’enseignement en fonction des besoins pour favoriser les résultats d’apprentissage
Voici une liste de « points de repère » pour guider vos observations et votre évaluation:
Engagement et participation: Observez si les élèves s’engagent activement dans la tâche, s’ils expérimentent le code, s’ils participent aux discussions ou s’ils posent des questions.
Compétences en matière de résolution de problèmes: Notez la capacité des élèves à identifier les problèmes dans leur code, à déboguer les erreurs et à appliquer un raisonnement logique pour surmonter les difficultés.
Application des instructions: Vérifiez si les élèves appliquent correctement les instructions et les lignes directrices fournies pour la leçon, par exemple en utilisant les bons blocs ou la bonne syntaxe de code pour le mouvement et la navigation.
Créativité et innovation: Recherchez des approches créatives ou des solutions innovantes que les élèves pourraient appliquer dans leurs stratégies de codage, au-delà des exigences de base de la leçon.
Compréhension des commandes du moteur: Observez la compréhension par les élèves de la manière dont les commandes du moteur affectent le mouvement du robot, y compris la vitesse, la direction et l’exécution de virages ou de manœuvres spécifiques.
Utilisation des encodeurs rotatifs: Évaluer la maîtrise des élèves dans l’utilisation des encodeurs rotatifs pour obtenir un contrôle précis des mouvements, y compris la définition des positions cibles, l’ajustement de la vitesse et la réinitialisation des encodeurs pour les mouvements suivants.
Utilisation des fonctions: Évaluer la capacité des élèves à mettre en œuvre efficacement des fonctions pour segmenter le code, promouvoir la réutilisation du code et améliorer la lisibilité du code, en démontrant une compréhension des principes de la programmation modulaire.
Réaction à l’échec: Soyez attentif à la façon dont les élèves réagissent à l’échec ou à des résultats inattendus, en recherchant la résilience, la persistance et la volonté d’expérimenter et d’apprendre à partir des erreurs.