Loading…
Loading…
Explorez le domaine de la robotique autonome avec une leçon pratique dans le simulateur FTC, où les étudiants plongent dans le monde des robots autopilotés équipés de grappins.
Niveau: Intermédiaire
Explorez le domaine de la robotique autonome avec une leçon pratique dans FTC Sim, où les élèves plongent dans le monde des robots autonomes équipés de grappins. Cette leçon se concentre sur le rôle crucial de la manipulation mécanique dans la navigation autonome, en mettant l’accent sur l’intégration et le codage d’un grappin à l’avant du robot. Les élèves découvriront comment programmer le grappin pour qu’il interagisse avec des objets, ajoutant ainsi une nouvelle dimension aux capacités de leurs robots. Grâce à des activités captivantes, ils apprendront à contrôler les mouvements de la pince et à les utiliser pour ramasser et manipuler des objets de manière autonome, améliorant ainsi leur compréhension de l’autonomie robotique et de l’intégration des composants mécaniques avec les compétences de codage.
Ce plan de cours est structuré selon le cadre pédagogique des 5E, un modèle d’enseignement largement reconnu qui comprend cinq phases : engager, explorer, expliquer, élaborer et évaluer. Le cadre pédagogique des 5E engage systématiquement les élèves dans un apprentissage basé sur l’enquête, encourageant l’exploration active et la compréhension de sujets complexes.
Au cours de la leçon, les élèves vont:
Maîtriser l’intégration et le codage du grappin à l’avant de leur robot dans FTC Sim, ce qui permet au robot de manipuler des objets et d’interagir avec son environnement de manière autonome ;
Comprendre l’importance et l’application pratique de la manipulation mécanique dans la navigation autonome, permettant à leurs robots d’effectuer des tâches précises telles que la récupération et le placement d’objets ;
Affiner leur capacité à synthétiser des actions mécaniques avec des instructions de codage en temps réel, en augmentant la capacité de leur robot à naviguer et à manipuler son environnement avec précision et agilité.
papillons adhésifs amovibles ou une application collaborative de remue-méninges comme Microsoft Whiteboard, Google Jamboard ou Apple Freeform.
appareils pour vos élèves (ordinateurs Windows, ordinateurs Mac, ChromeBook)
navigateur web Google Chrome ou Microsoft Edge (version Chromium)
accès au site web du simulateur FTC (https://ftcsim.org)
compte « élève » créé pour chacun de vos élèves
projecteur ou tableau blanc interactif
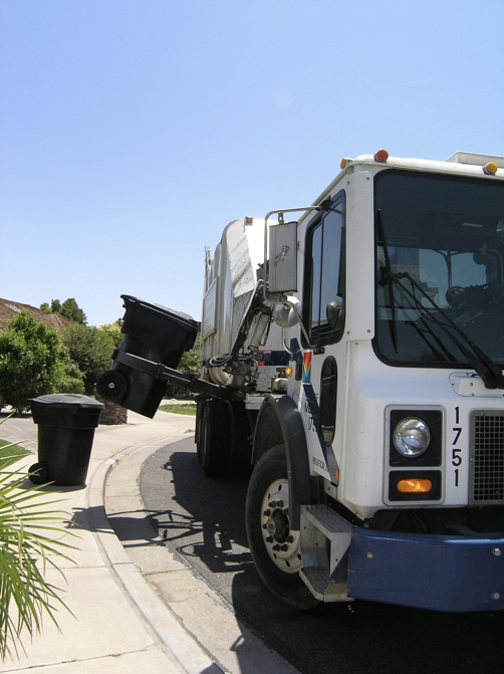
Pour captiver l’attention de vos élèves et éveiller leur curiosité quant à l’utilisation du grappin, utilisez votre projecteur ou votre tableau blanc interactif pour partager une vidéo captivante présentant la collecte automatisée des ordures à l’aide d’un bras robotisé, qui peut être consultée sur ce lien : https://youtu.be/uCTyasDmWrs?si=y_UOKpt9aPj7Gmx_.
La collecte automatisée des ordures à l’aide d’un bras robotisé consiste à utiliser un bras mécanique monté sur un véhicule pour ramasser et déposer les poubelles de manière autonome, ce qui permet de simplifier le processus de collecte tout en réduisant le besoin de main-d’œuvre manuelle.
Après la présentation vidéo, distribuez des papillons adhésifs à vos élèves et encouragez-les à participer à une séance de remue-méninges sur les différentes applications des bras robotiques sur les robots ou les véhicules autonomes.
Demandez-leur de noter une seule idée par papillon adhésif amovible. Attribuez-leur une zone désignée sur le mur de la classe pour qu’ils puissent y apposer leurs idées. Une fois qu’ils ont émis plusieurs idées, demandez-leur de se rassembler dans l’espace de partage pour y apposer leurs paillons adhésifs amovibles. Si une idée a déjà été affichée sur le mur, ils peuvent la placer par-dessus l’idée existante, tandis que si le concept n’est pas encore affiché, ils doivent trouver un endroit disponible pour l’afficher.
Voici quelques-unes des idées qu’ils peuvent avoir:
Trier et organiser les colis dans les entrepôts
Aider aux tâches d’assemblage dans les usines de fabrication
Effectuer des inspections dans des zones dangereuses ou difficiles d’accès
Récolter les cultures dans les champs agricoles
Nettoyer et entretenir des espaces publics tels que des parcs ou des rues
Manipuler des matériaux sur des chantiers de construction
Charger et décharger des marchandises sur des navires ou des avions
Effectuer des recherches dans des laboratoires scientifiques
Participer à des opérations de sauvetage dans des zones sinistrées
Participer à des missions d’exploration spatiale, telles que la réparation de satellites ou d’engins spatiaux
Effectuer des fouilles archéologiques avec précision et soin
Participer à des tâches de divertissement, telles que la fabrication de marionnettes ou d’animatroniques
Effectuer des explorations et des recherches sous-marines
Participer aux efforts de nettoyage de l’environnement, par exemple en ramassant des déchets ou des débris
Exécuter des tâches dans des environnements dangereux, tels que des installations nucléaires ou des zones contaminées.
Animez une discussion en posant des questions qui incitent à la réflexion:
Comment les bras robotisés pourraient-ils révolutionner l’efficacité des tâches dans des secteurs tels que la fabrication ou la logistique ? (p. ex., Les bras robotisés peuvent augmenter considérablement la productivité en exécutant des tâches répétitives avec précision et rapidité, libérant ainsi les travailleurs humains pour des responsabilités plus complexes).
Quelles sont les considérations éthiques à prendre en compte lors du déploiement de bras robotisés dans des environnements ou des secteurs critiques ? (p. ex., Nous devons prendre en considération des questions telles que les pertes d’emploi, les réglementations en matière de sécurité et l’impact potentiel sur les moyens de subsistance des travailleurs humains).
De quelle manière les bras robotiques peuvent-ils contribuer aux efforts de développement durable dans des secteurs tels que l’agriculture ou la gestion des déchets ? (p. ex., Les bras robotisés peuvent optimiser l’utilisation des ressources, réduire les déchets et améliorer l’efficacité, ce qui se traduit par des pratiques plus durables dans l’ensemble).
Quels sont les risques ou les défis potentiels associés au fait de s’appuyer fortement sur des bras robotisés pour des tâches essentielles ? (p. ex., Les défaillances techniques, les menaces en matière de cybersécurité et le risque de mauvaise utilisation ou de mauvais fonctionnement sont des préoccupations importantes qui doivent être prises en compte).
Quelles sont les applications potentielles des bras robotiques dans la vie de tous les jours, en dehors des environnements industriels ou commerciaux ? (p. ex., Les bras robotisés pourraient aider les personnes handicapées, effectuer des tâches ménagères ou même servir d’assistants personnels à l’avenir).
Comment le développement de robots collaboratifs (cobots) capables de travailler aux côtés de l’homme pourrait-il influencer l’avenir du travail et de l’industrie ? (p. ex., Les cobots ont le potentiel d’améliorer la productivité, la sécurité et l’efficacité en collaborant avec les travailleurs humains plutôt qu’en les remplaçant entièrement).
Expliquez que les robots et les véhicules autonomes intègrent parfois des grappins qui peuvent être programmés. Mentionnez que la prochaine leçon portera sur le codage de robots dans FTC Sim qui utilisent des grappins pour déplacer des objets.
Veuillez encourager les élèves à commencer leur expérience d’apprentissage pratique avec la plateforme FTC Sim en naviguant vers le lien fourni, https://ftcsim.org/.
Demandez-leur d’ouvrir une session à l’aide de leur nom d’utilisateur et de leur mot de passe. Une fois connectés, dirigez-les vers la section « Cours » et guidez-les pour qu’ils choisissent le cours intitulé « FTC Grabby ». Expliquez aux élèves que ce cours leur permettra d’acquérir les compétences nécessaires pour coder et contrôler efficacement des robots autonomes, en se concentrant sur l’utilisation du grappin pour déplacer des objets.
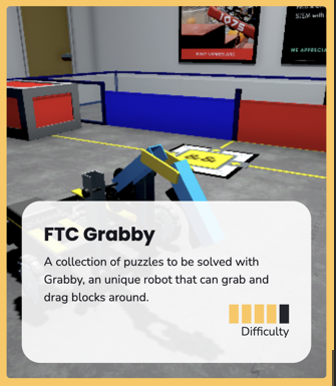
Dans la section « FTC Grabby », guidez les élèves pour qu’ils accèdent au premier défi intitulé « 1— Put on Top ».
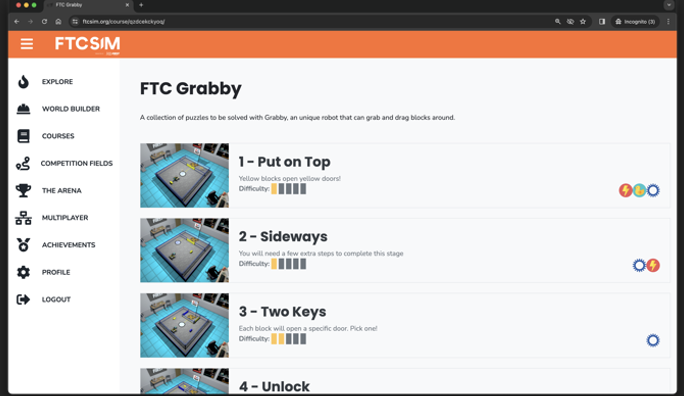
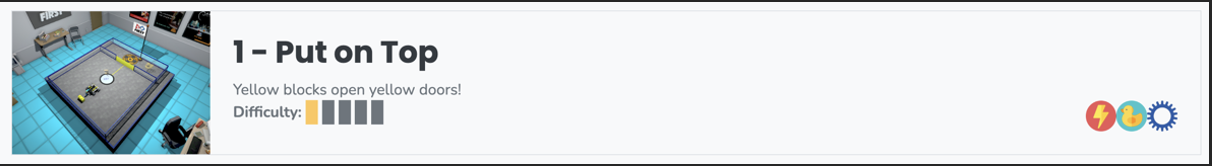
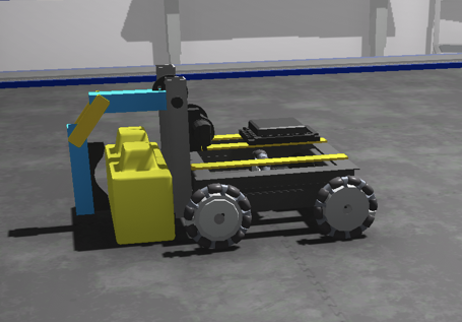
Avant que les élèves ne commencent à coder, donnez-leur le temps d’explorer la structure du nouveau robot, y compris le grappin. Demandez aux élèves ce qu’ils pensent que le grappin doit faire pour ramasser le bloc. Ils devraient remarquer qu’il doit d’abord monter, s’approcher de la brique jaune, puis descendre.
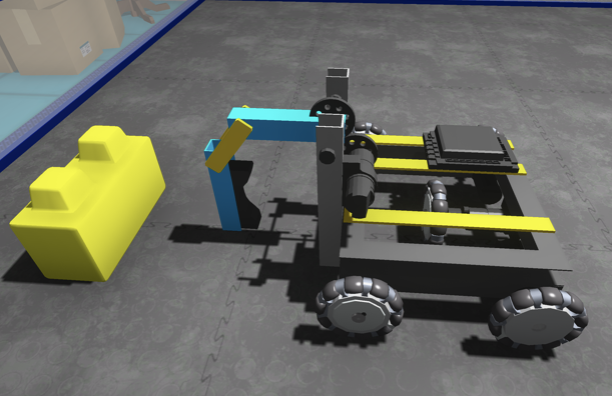
Expliquez qu’un ou plusieurs servomoteurs contrôlent généralement un bras robotisé. Ajoutez qu’un servomoteur permet un contrôle précis de la position angulaire, utilisé dans les bras robotisés pour déplacer et positionner des articulations ou des segments spécifiques avec précision et stabilité.
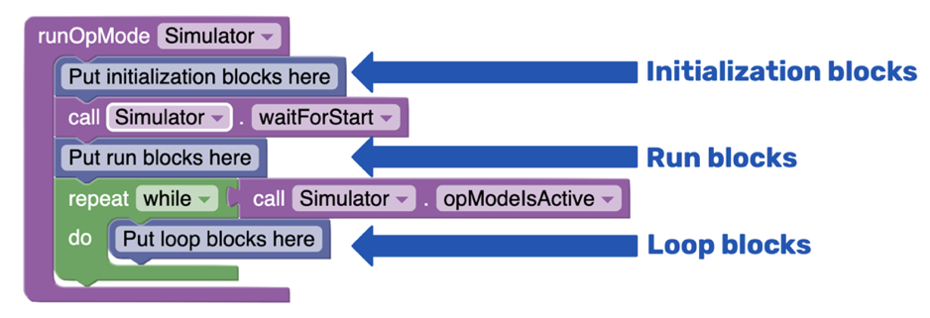
Pour accéder au panneau de codage, cliquez sur l’icône verte de l’ordinateur sur le côté gauche de l’écran. Vous remarquerez qu’un exemple de code est déjà présent. Rappelez à vos élèves la structure de base du code, telle qu’elle a été vue dans la première leçon:
Blocs d’initialisation: Cette section contient les renseignements dont le robot a besoin avant de commencer ses tâches.
Blocs d’exécution: La plupart du code que vous écrivez sera placé dans cette section, où les principales actions du robot sont définies.
Blocs en boucle: Ces blocs sont utilisés pour les tâches qui doivent être répétées plusieurs fois. Cependant, pour cette leçon, nous ne travaillerons qu’avec les blocs d’initialisation et d’exécution. La section boucle peut être supprimée pour conserver une structure de code plus propre.
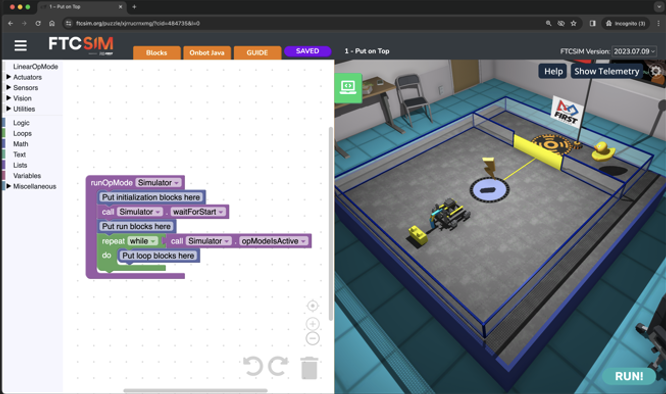
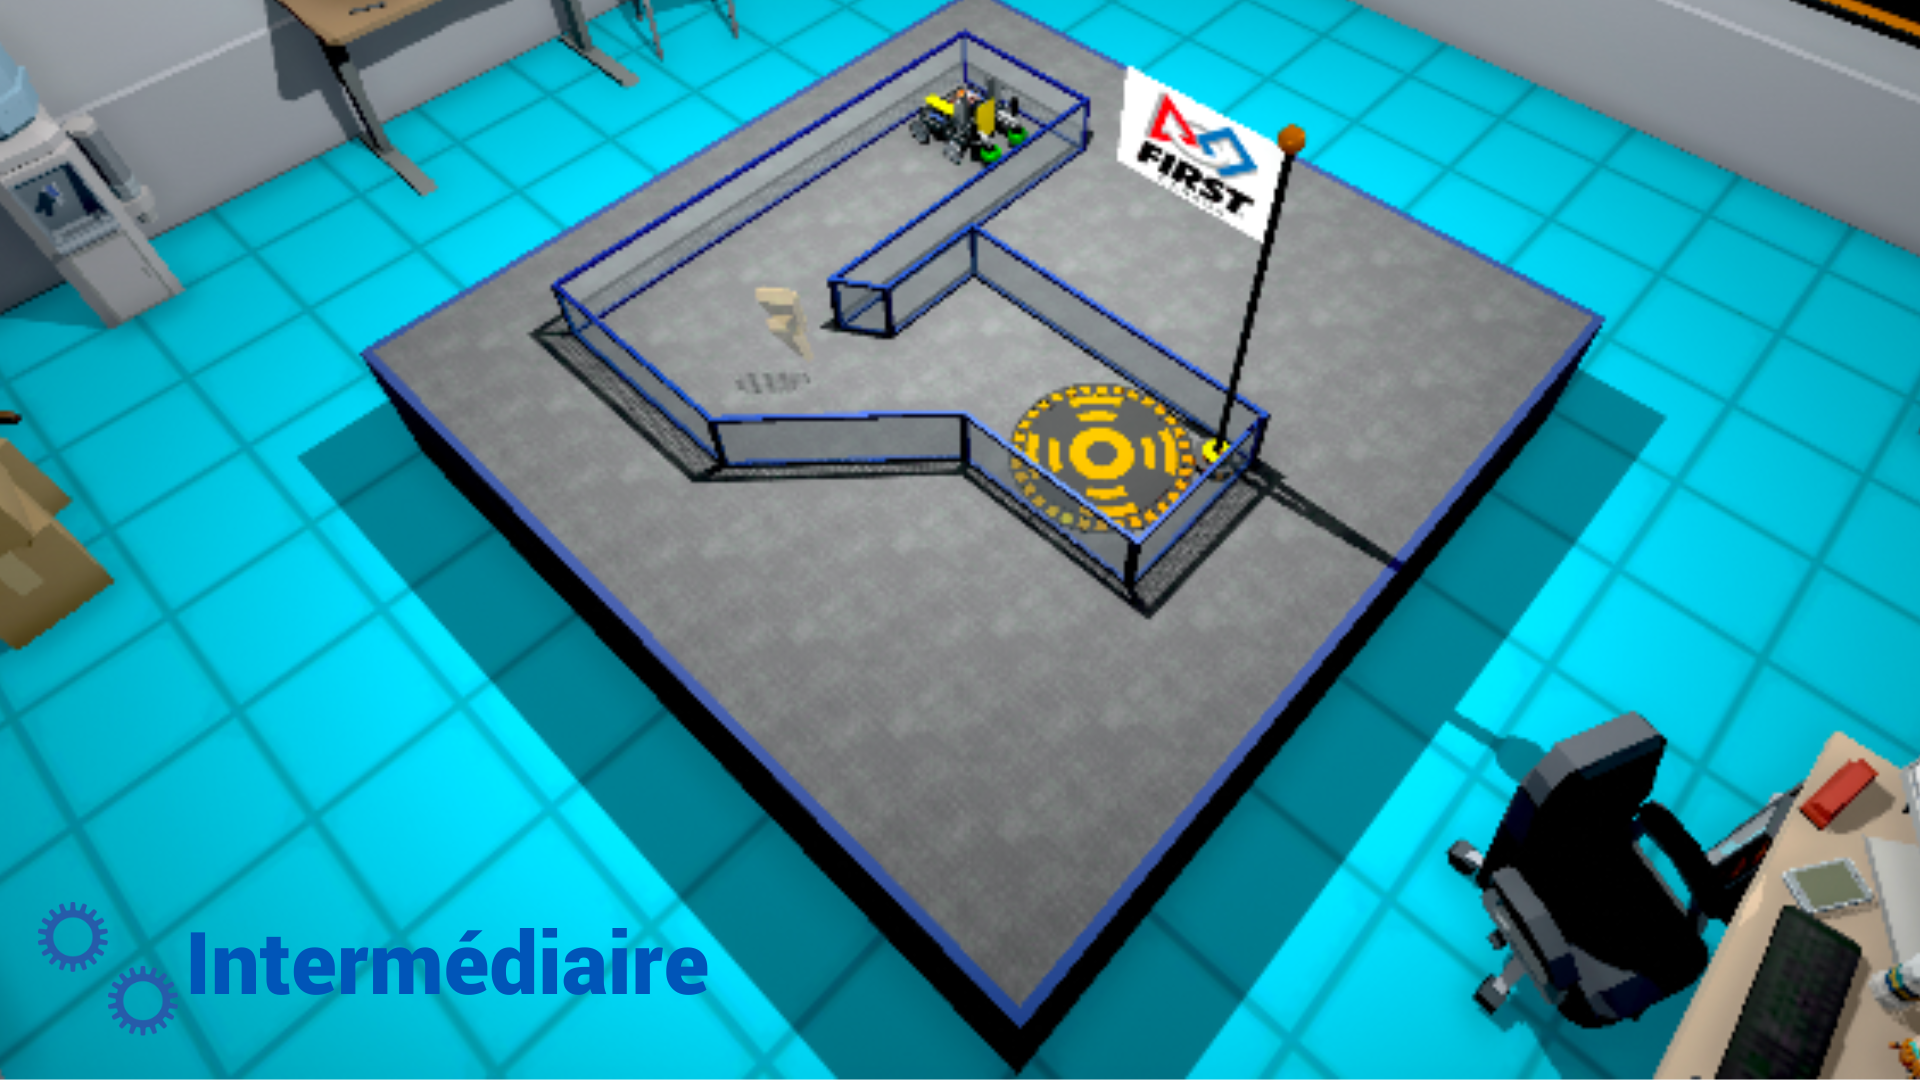
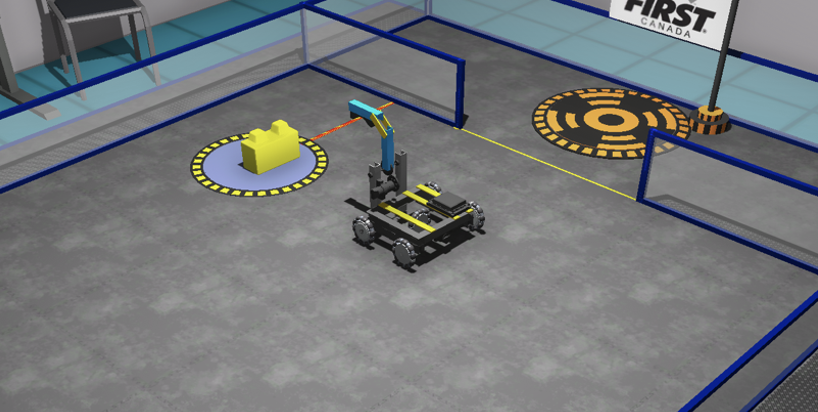
Expliquez que dans ce défi, l’objectif du robot est de se déplacer jusqu’à la brique jaune, de la ramasser et de l’amener sur le plateau pour déclencher l’ouverture de la porte. Ensuite, le robot peut se rendre sur le dernier plateau pour hisser le drapeau.
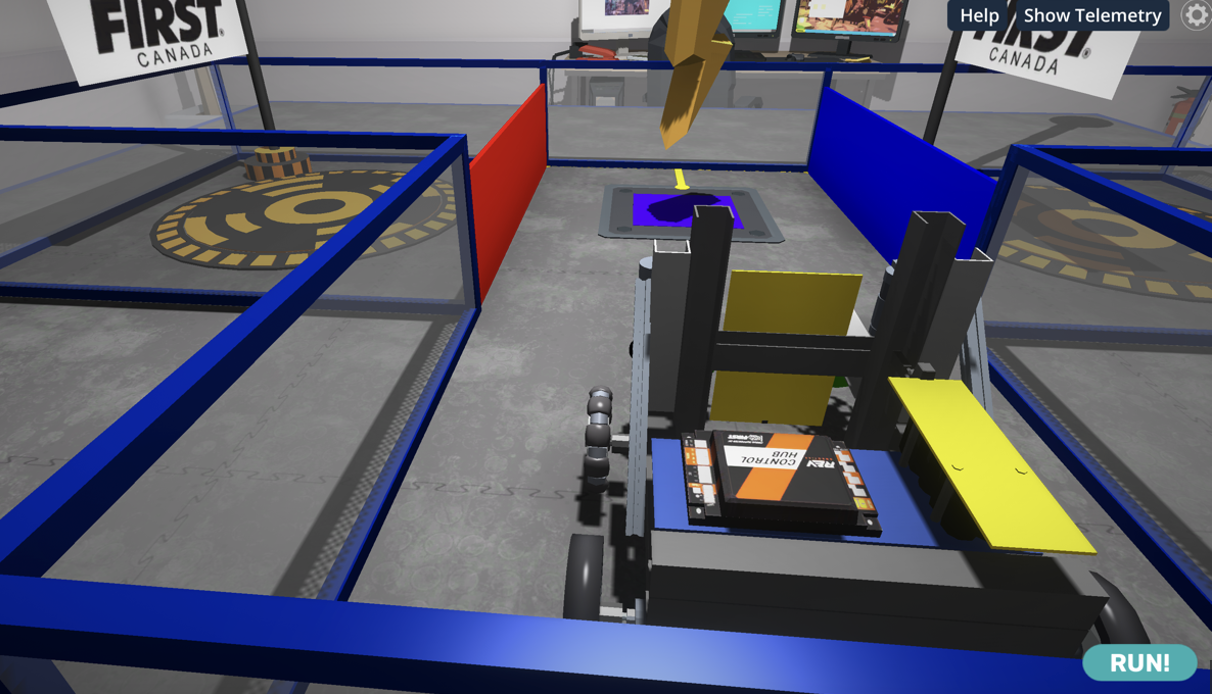
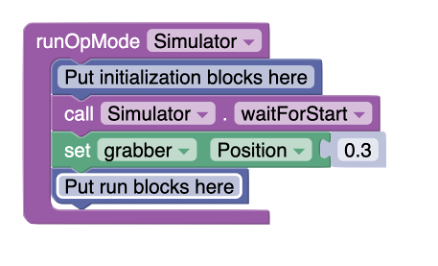
Demandez aux élèves de s’entraîner à utiliser le grappin en le déplaçant de haut en bas. Expliquez-leur que pour déplacer le grappin, ils doivent utiliser un bloc Servo la section Actuators. Demandez-leur d’essayer le code suivant et encouragez-les à modifier la valeur pour la position.
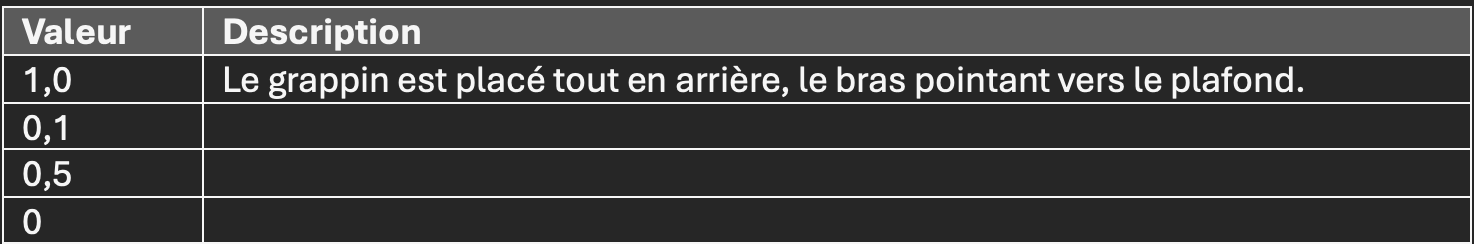
Demandez aux élèves de décrire l’aspect du grappin dans différentes positions en remplissant un tableau comme celui-ci:
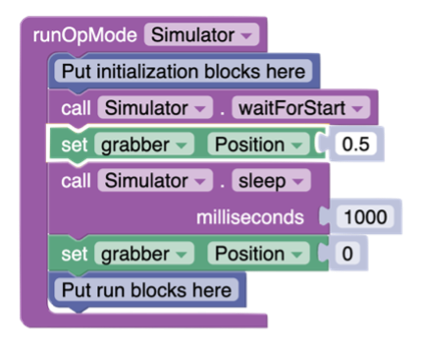
Expliquez aux élèves qu’ils vont maintenant le remonter, attendre 1 seconde et le redescendre en utilisant le code suivant:
Expliquez-leur que pour ce défi, ils doivent faire monter le grappin, le déplacer juste devant la brique, puis le faire redescendre. Laissez-leur le temps d’ajouter le mouvement du robot au code. Voici un exemple de code qui fonctionne:
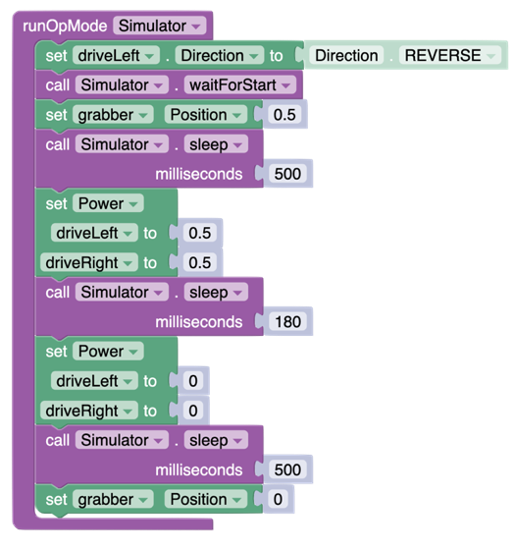
Les élèves doivent comprendre que des pauses sont nécessaires pour que le grappin ne commence pas à bouger trop vite.
Invitez les élèves à coder le mouvement du robot (vers l’arrière) pour amener le bloc sur le pavé de déclenchement, puis à soulever le grappin pour libérer le bloc. Leur code devrait ressembler à ceci:
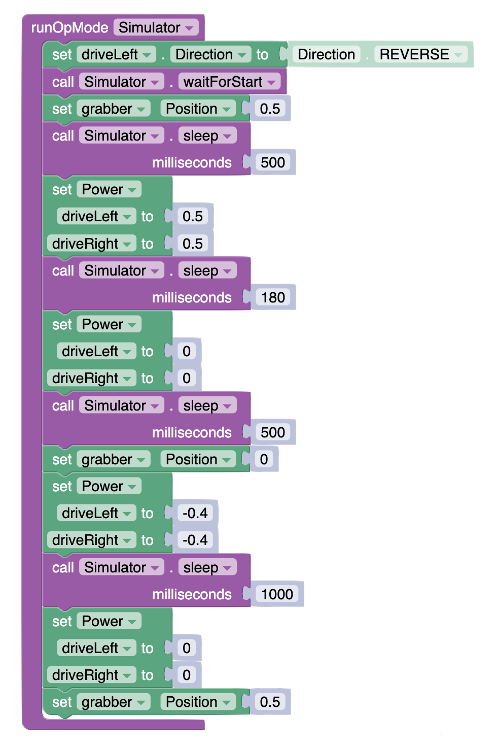
Dans ce code, le robot recule à une vitesse de 40 % pendant 1 seconde (1000 millisecondes). Encouragez les élèves à essayer différentes vitesses et différents temps pour positionner correctement la brique jaune sur le pavé de déclenchement.
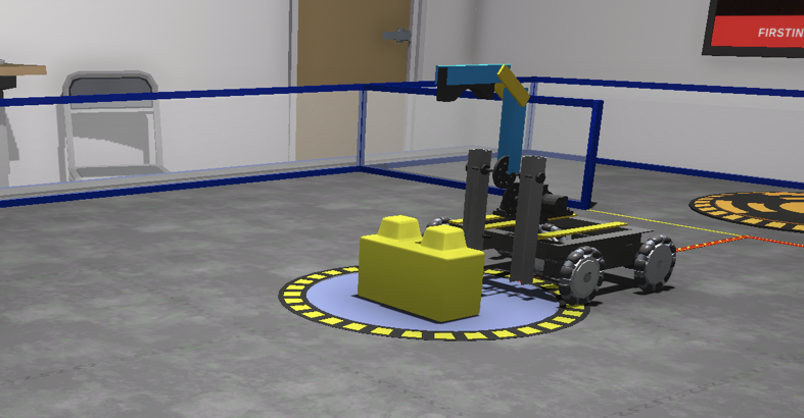
Dites aux élèves que le défi est presque terminé maintenant que la porte est ouverte. Ils n’ont plus qu’à reculer pour atteindre le dernier bloc avec le drapeau. Voici un code qui leur permettra de relever le défi:
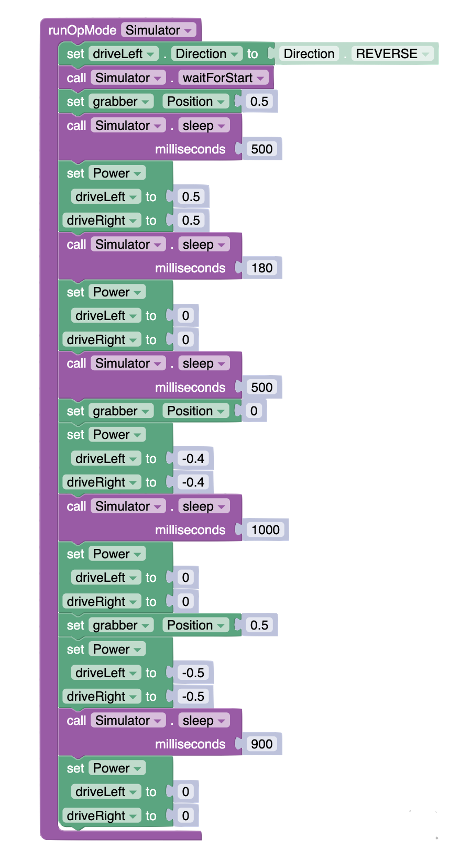
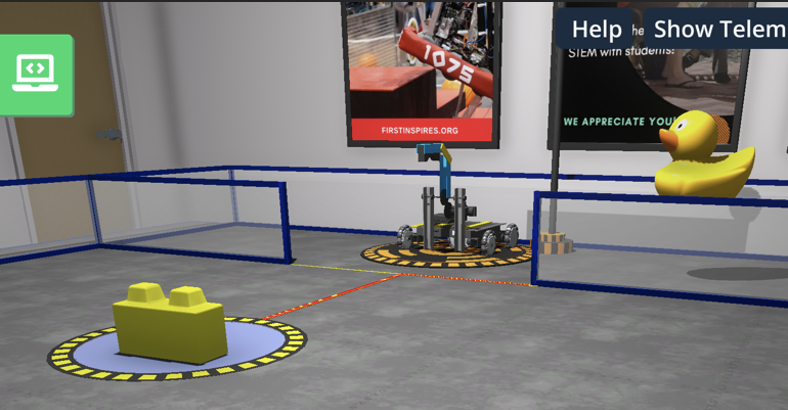
Cet exemple de code utilise une vitesse de 50 % en arrière pendant 900 millisecondes. Les élèves peuvent ajuster la vitesse et le temps pour atteindre la même distance. Mettez vos élèves au défi de continuer à travailler sur le défi afin d’obtenir le canard pour obtenir des points bonus !
Encouragez vos élèves à naviguer vers le deuxième défi à l’aide du grappin : 2— Sideways
Expliquez-leur que pour cette énigme, ils devront déplacer la brique jaune sur le pavé de déclenchement de la même manière que pour le premier défi, mais que dans ce cas, le mouvement à effectuer pour réussir la mission est un peu plus compliqué. Encouragez les élèves à réfléchir à différentes façons d’accomplir la tâche.
Expliquez que l’une des solutions consiste à positionner le robot juste devant la brique jaune afin de la pousser sur le pavé de déclenchement.
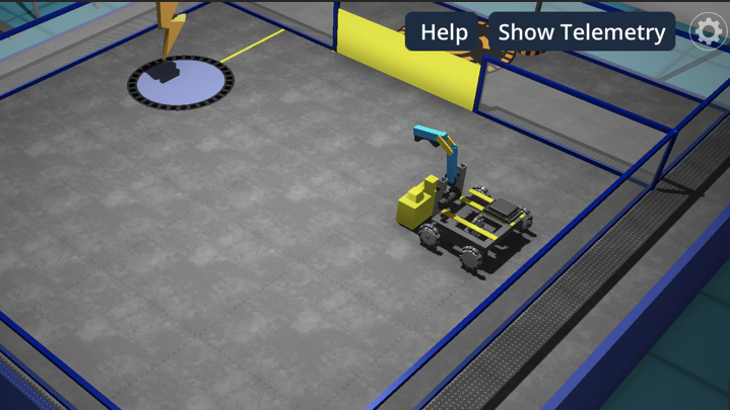
Demandez aux élèves de réfléchir au pseudocode permettant d’amener le robot dans cette position. Expliquez que le pseudocode est une méthode de programmation simplifiée et informelle qui décrit un algorithme sans utiliser la syntaxe d’un langage de programmation spécifique.
Soulever le grappin
Tourner à droite de 90°.
Avancer en ligne droite sur une certaine distance
Tourner à gauche de 90
Avancer en ligne droite d’une distance similaire à celle du mouvement précédent
Tourner à gauche de 90
Avancer en ligne droite sur une très courte distance
Abaisser le grappin
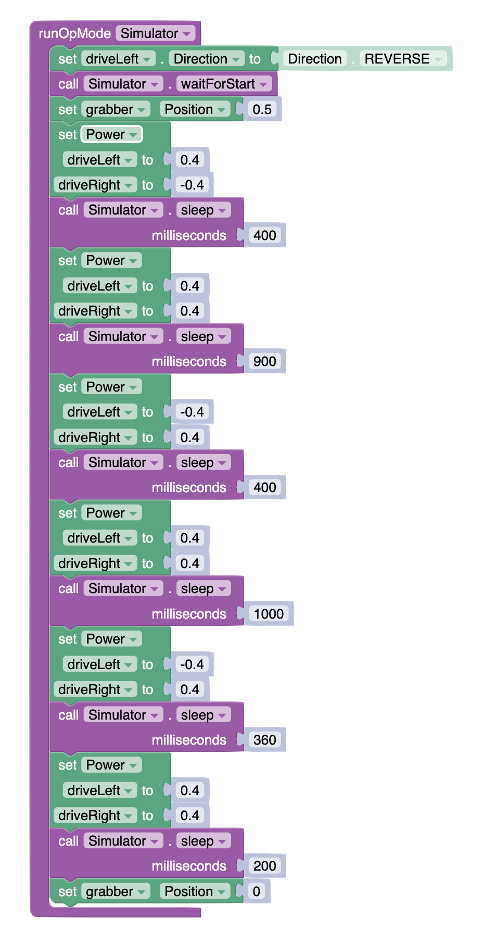
Demandez aux élèves de créer le code pour se mettre en position et attraper la brique jaune en se basant sur ce pseudocode. Voici un exemple de code qui fonctionne.
Expliquez que l’étape suivante consiste à pousser la brique jaune sur le pavé de déclenchement. Encouragez les élèves à ajouter le code permettant de la pousser à cet endroit, de relâcher le grappin et de reculer, prêt à entrer dans la zone clôturée. Voici un code mis à jour qui fonctionne:
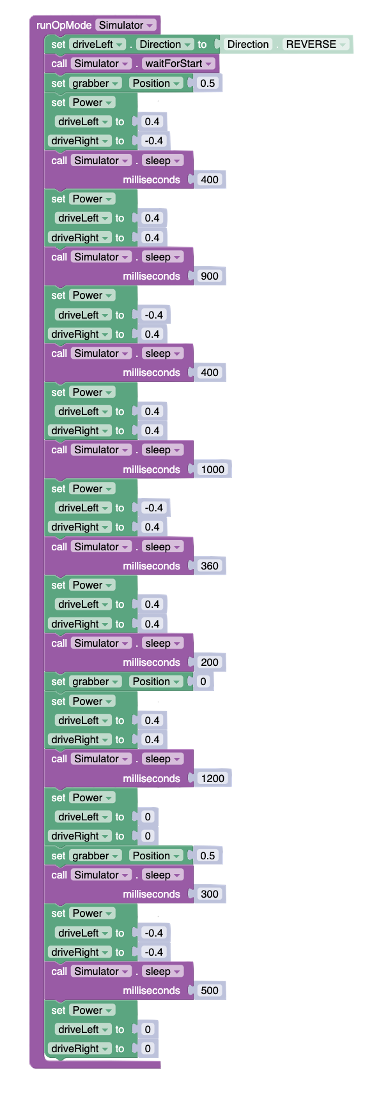
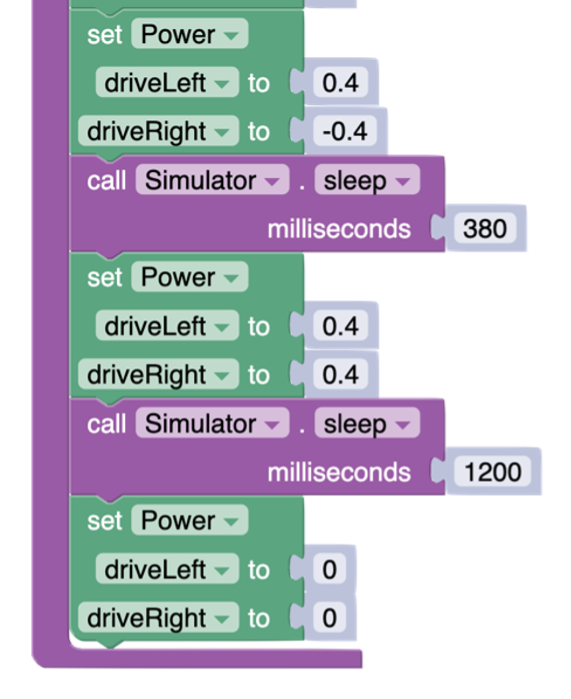
Les élèves doivent maintenant conclure qu’à ce stade, le robot n’a plus qu’à tourner à droite à 90° et à avancer.
L’ajout des blocs de mouvement suivants à la fin devrait fonctionner:
Veuillez encourager les élèves à commencer leur expérience d’apprentissage pratique avec la plateforme FTC Sim en naviguant vers le lien fourni, https://ftcsim.org/.
Demandez-leur d’ouvrir une session à l’aide de leur nom d’utilisateur et de leur mot de passe. Une fois connectés, dirigez-les vers la section « Cours » et guidez-les pour qu’ils choisissent le cours intitulé « FTC Grabby ». Expliquez aux élèves que ce cours leur permettra d’acquérir les compétences nécessaires pour coder et contrôler efficacement des robots autonomes, en se concentrant sur l’utilisation du grappin pour déplacer des objets.
Dans la section « FTC Grabby », guidez les élèves pour qu’ils accèdent au premier défi intitulé « 1— Put on Top ».
Avant que les élèves ne commencent à coder, donnez-leur le temps d’explorer la structure du nouveau robot, y compris le grappin. Demandez aux élèves ce qu’ils pensent que le grappin doit faire pour ramasser le bloc. Ils devraient remarquer qu’il doit d’abord monter, s’approcher de la brique jaune, puis descendre.
Expliquez qu’un ou plusieurs servomoteurs contrôlent généralement un bras robotisé. Ajoutez qu’un servomoteur permet un contrôle précis de la position angulaire, utilisé dans les bras robotisés pour déplacer et positionner des articulations ou des segments spécifiques avec précision et stabilité.
Pour accéder au panneau de codage, cliquez sur l’icône verte de l’ordinateur sur le côté gauche de l’écran. Vous remarquerez qu’un exemple de code est déjà présent. Rappelez à vos élèves la structure de base du code, telle qu’elle a été vue dans la première leçon:
Blocs d’initialisation : Cette section contient les renseignements dont le robot a besoin avant de commencer ses tâches.
Blocs d’exécution : La plupart du code que vous écrivez sera placé dans cette section, où les principales actions du robot sont définies.
Blocs en boucle : Ces blocs sont utilisés pour les tâches qui doivent être répétées plusieurs fois. Cependant, pour cette leçon, nous ne travaillerons qu’avec les blocs d’initialisation et d’exécution. La section boucle peut être supprimée pour conserver une structure de code plus propre.
Expliquez que dans ce défi, l’objectif du robot est de se déplacer jusqu’à la brique jaune, de la ramasser et de l’amener sur le plateau pour déclencher l’ouverture de la porte. Ensuite, le robot peut se rendre sur le dernier plateau pour hisser le drapeau.
Demandez aux élèves de s’entraîner à utiliser le grappin en le déplaçant de haut en bas. Expliquez-leur que pour déplacer le grappin, ils doivent utiliser un bloc Servo la section Actuators. Demandez-leur d’essayer le code suivant et encouragez-les à modifier la valeur pour la position.
Demandez aux élèves de décrire l’aspect du grappin dans différentes positions en remplissant un tableau comme celui-ci:
Expliquez aux élèves qu’ils vont maintenant le remonter, attendre 1 seconde et le redescendre en utilisant le code suivant:
Expliquez-leur que pour ce défi, ils doivent faire monter le grappin, le déplacer juste devant la brique, puis le faire redescendre. Laissez-leur le temps d’ajouter le mouvement du robot au code. Voici un exemple de code qui fonctionne:
Les élèves doivent comprendre que des pauses sont nécessaires pour que le grappin ne commence pas à bouger trop vite.
Invitez les élèves à coder le mouvement du robot (vers l’arrière) pour amener le bloc sur le pavé de déclenchement, puis à soulever le grappin pour libérer le bloc. Leur code devrait ressembler à ceci:
Dans ce code, le robot recule à une vitesse de 40 % pendant 1 seconde (1000 millisecondes). Encouragez les élèves à essayer différentes vitesses et différents temps pour positionner correctement la brique jaune sur le pavé de déclenchement.
Dites aux élèves que le défi est presque terminé maintenant que la porte est ouverte. Ils n’ont plus qu’à reculer pour atteindre le dernier bloc avec le drapeau. Voici un code qui leur permettra de relever le défi:
Cet exemple de code utilise une vitesse de 50 % en arrière pendant 900 millisecondes. Les élèves peuvent ajuster la vitesse et le temps pour atteindre la même distance. Mettez vos élèves au défi de continuer à travailler sur le défi afin d’obtenir le canard pour obtenir des points bonus !
Encouragez vos élèves à naviguer vers le deuxième défi à l’aide du grappin : 2— Sideways
Expliquez-leur que pour cette énigme, ils devront déplacer la brique jaune sur le pavé de déclenchement de la même manière que pour le premier défi, mais que dans ce cas, le mouvement à effectuer pour réussir la mission est un peu plus compliqué. Encouragez les élèves à réfléchir à différentes façons d’accomplir la tâche.
Expliquez que l’une des solutions consiste à positionner le robot juste devant la brique jaune afin de la pousser sur le pavé de déclenchement.
Demandez aux élèves de réfléchir au pseudocode permettant d’amener le robot dans cette position. Expliquez que le pseudocode est une méthode de programmation simplifiée et informelle qui décrit un algorithme sans utiliser la syntaxe d’un langage de programmation spécifique.
Soulever le grappin
Tourner à droite de 90°.
Avancer en ligne droite sur une certaine distance
Tourner à gauche de 90
Avancer en ligne droite d’une distance similaire à celle du mouvement précédent
Tourner à gauche de 90
Avancer en ligne droite sur une très courte distance
Abaisser le grappin
Demandez aux élèves de créer le code pour se mettre en position et attraper la brique jaune en se basant sur ce pseudocode. Voici un exemple de code qui fonctionne.
Expliquez que l’étape suivante consiste à pousser la brique jaune sur le pavé de déclenchement. Encouragez les élèves à ajouter le code permettant de la pousser à cet endroit, de relâcher le grappin et de reculer, prêt à entrer dans la zone clôturée. Voici un code mis à jour qui fonctionne:
Les élèves doivent maintenant conclure qu’à ce stade, le robot n’a plus qu’à tourner à droite à 90° et à avancer.
L’ajout des blocs de mouvement suivants à la fin devrait fonctionner:
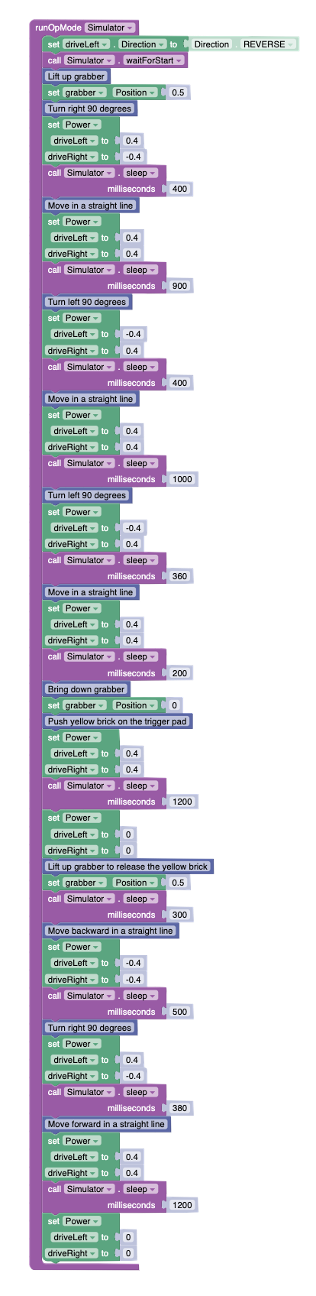
Invitez les élèves à ajouter des commentaires à leur code pour expliquer les différents blocs de codage qu’ils ont utilisés. Les blocs de commentaires sont bleus et disponibles dans la section « Miscellaneous ». Expliquez que les ingénieurs en informatique travaillent en équipe et qu’ils doivent documenter leur code avec des commentaires pour s’assurer que leurs collègues peuvent suivre la logique de leur code. Voici un exemple de la deuxième version du code pour le deuxième défi (Défi 2— Sideways) avec des commentaires ajoutés.
Amenez les élèves à communiquer les solutions qu’ils ont trouvées aux deux premiers défis en leur posant des questions d’objectivation, par exemple:
Comment l’intégration du grappin dans un robot améliore-t-elle sa capacité à interagir avec l’environnement ? (p. ex., Il permet au robot de manipuler physiquement des objets, ce qui lui permet d’effectuer des tâches telles que ramasser, déplacer et placer des objets de manière autonome).
Quels sont les facteurs clés à prendre en compte lors de la programmation d’un grappin robotisé pour des tâches précises ? (p. ex., Les facteurs comprennent la vitesse du grappin, la précision du mouvement, la synchronisation des actions et les propriétés physiques des objets manipulés).
Pouvez-vous décrire un scénario dans lequel le contrôle précis d’un grappin serait essentiel à la mission d’un robot ? (p. ex., lors d’une opération de sauvetage où un robot doit naviguer avec précaution à travers des débris pour récupérer des matériaux fragiles ou dangereux sans causer d’autres dommages).
Comment des actions mécaniques comme celles d’un grappin se combinent-elles avec des instructions de codage pour atteindre le résultat souhaité ? (p. ex., Les actions mécaniques sont exécutées au moyen d’instructions de codage qui spécifient la séquence, la durée et l’intensité des mouvements, ce qui garantit que le robot exécute les tâches avec précision, comme prévu).
En réfléchissant à l’activité « FTC Grabby » de FTC Sim, quelles compétences avez-vous acquises en matière de programmation et de contrôle de robots autonomes à l’aide d’un grappin ? (p. ex., J’ai appris à intégrer le contrôle des servomoteurs à la navigation dans l’espace pour manipuler des objets avec précision, ce qui améliore les capacités de fonctionnement autonome du robot).
Encouragez les élèves à mettre en pratique les compétences qu’ils viennent d’acquérir pour résoudre les défis #3 et #4 de FTC Grabby. Ils doivent approfondir leur compréhension des opérations de saisie et des mouvements du robot dans ces défis. Le défi n° 3 (Two Keys) est similaire au deuxième défi, mais il s’agit de choisir la brique à utiliser pour déverrouiller la porte. Le défi n° 4 (Unlock) est similaire au défi n° 2 mais nécessite une chaîne d’événements. La brique bleue ouvrira une porte pour accéder à la brique jaune. La brique jaune peut ensuite être utilisée comme clé pour ouvrir la porte jaune et terminer le défi.
L’évaluation de la leçon doit se faire par le biais d’observations et de conversations avec les élèves pendant qu’ils codent. L’évaluation de l’efficacité de la leçon doit comprendre l’observation des élèves pendant qu’ils codent et l’engagement d’un dialogue constructif avec eux sur leur processus de réflexion, leurs défis et leurs stratégies. Cette approche permet de mieux comprendre leur compréhension et leur application des concepts enseignés, y compris la manière dont ils résolvent les problèmes et affinent leur code pour obtenir les mouvements et la navigation souhaités avec le robot virtuel. Grâce à ces interactions, les éducateurs peuvent évaluer la compréhension des concepts par chaque élève, fournir une rétroaction ciblée et ajuster l’enseignement en fonction des besoins pour favoriser les résultats d’apprentissage.
Voici une liste de « points de repère » pour guider vos observations et votre évaluation:
Engagement et participation: Observez si les élèves s’engagent activement dans la tâche, s’ils expérimentent le code, s’ils participent aux discussions ou s’ils posent des questions.
Compétences en matière de résolution de problèmes: Notez la capacité des élèves à identifier les problèmes dans leur code, à déboguer les erreurs et à appliquer un raisonnement logique pour surmonter les difficultés.
Application des instructions: Vérifiez si les élèves appliquent correctement les instructions et les lignes directrices fournies pour la leçon, par exemple en utilisant les bons blocs ou la bonne syntaxe de code pour le mouvement et la navigation.
Créativité et innovation: Recherchez des approches créatives ou des solutions innovantes que les élèves pourraient appliquer dans leurs stratégies de codage, au-delà des exigences de base de la leçon.
Compréhension des commandes du moteur: Observez la compréhension par les élèves de la manière dont les commandes du moteur affectent le mouvement du robot, y compris la vitesse, la direction et l’exécution de virages ou de manœuvres spécifiques.
Compréhension du fonctionnement du grappin: Les élèves devraient être en mesure de décrire le fonctionnement mécanique du grappin d’un robot. Il s’agit notamment de comprendre le rôle des servomoteurs dans le contrôle des mouvements du grappin, tels que le levage et l’abaissement pour manipuler des objets.
Réaction à l’échec: Soyez attentif à la façon dont les élèves réagissent à l’échec ou à des résultats inattendus, en recherchant la résilience, la persistance et la volonté d’expérimenter et d’apprendre à partir des erreurs.