Loading…
Loading…
Explorez le monde des robots autopilotés grâce à une expérience pratique avec le simulateur FTC dans cette leçon.
Niveau: Débutant
Explorez le monde des robots autonomes grâce à une expérience pratique avec FTC Sim dans cette leçon. Cette leçon se concentre sur le rôle critique des capteurs dans la navigation autonome, en soulignant comment les robots utilisent ces outils pour percevoir leur environnement et prendre des décisions en connaissance de cause. Les élèves seront initiés à deux types de capteurs : un capteur de couleur et un capteur à ultrasons (distance). Grâce à des activités stimulantes, ils apprendront à programmer un capteur de couleur pour qu’il reconnaisse et réagisse à des surfaces de couleurs différentes, une compétence essentielle pour suivre un chemin et prendre des décisions basées sur des indices visuels. En outre, la leçon abordera l’application d’un capteur à ultrasons pour détecter les obstacles et mesurer les distances, ce qui permet aux robots d’éviter les collisions et de naviguer efficacement dans des environnements complexes. En intégrant ces capteurs, les élèves amélioreront la capacité de leurs robots à manœuvrer de manière autonome avec précision, mettant en évidence l’intersection du codage, de la robotique et de la technologie des capteurs.
Ce plan de cours est structuré selon le cadre pédagogique des 5E, un modèle d’enseignement largement reconnu qui comprend cinq phases : engager, explorer, expliquer, élaborer et évaluer. Le cadre pédagogique des 5E engage systématiquement les élèves dans un apprentissage basé sur l’enquête, encourageant l’exploration active et la compréhension de sujets complexes.
Au cours de la leçon, les élèves vont:
apprendre à intégrer et à programmer un capteur de couleur dans la conception de leur robot à l’aide de FTC Sim, ce qui permet au robot de détecter et de différencier les couleurs pour la navigation sur le chemin et la prise de décision ;
comprendre la fonctionnalité et l’application d’un capteur à ultrasons pour la mesure de la distance, permettant à leurs robots d’éviter les obstacles et de naviguer sur des chemins prédéterminés avec précision de manière autonome ;
développer des compétences en synthétisant les données des capteurs pour prendre des décisions éclairées en temps réel, améliorant ainsi la capacité de leur robot à effectuer des tâches complexes de manière autonome et à réagir à des environnements dynamiques.
papillons adhésifs amovibles ou une application collaborative de remue-méninges comme Microsoft Whiteboard, Google Jamboard ou Apple Freeform.
appareils pour vos élèves (ordinateurs Windows, ordinateurs Mac, ChromeBook)
navigateur web Google Chrome ou Microsoft Edge (version Chromium)
accès au site web du simulateur FTC (https://ftcsim.org)
compte « élève » créé pour chacun de vos élèves
projecteur ou tableau blanc interactif
Pour capter l’attention de vos élèves et éveiller leur curiosité à propos des robots autonomes, utilisez votre projecteur ou votre tableau blanc interactif pour partager une vidéo engageante montrant comment la télédétection LIDAR est utilisée dans les voitures autonomes, qui peut être consultée à l’adresse suivante : https://youtu.be/JC94Y063x58?si=zIidADfpTlrc64LP. Le LIDAR est une sorte de radar avancé pour les robots et les véhicules, qui utilise des faisceaux laser pour mesurer les distances entre les objets. Cette technologie crée une carte en 3D de l’environnement, ce qui leur permet de naviguer en toute sécurité sans risque de collision.
Après la présentation vidéo, distribuez des papillons adhésifs amovibles à vos élèves et encouragez-les à participer à une séance de remue-méninges sur les futures applications potentielles des robots à conduite autonome. Demandez-leur de noter une seule idée par papillon adhésif amovible. Attribuez-leur une zone désignée sur le mur de la classe pour qu’ils puissent y apposer leurs idées. Une fois qu’ils ont émis plusieurs idées, demandez-leur de se rassembler dans l’espace de partage pour y apposer leurs paillons adhésifs amovibles. Si une idée a déjà été affichée sur le mur, ils peuvent la placer par-dessus l’idée existante, tandis que si le concept n’est pas encore affiché, ils doivent trouver un endroit disponible pour l’afficher.
Voici quelques-unes des idées qu’ils peuvent avoir :
Signaux de circulation (feux rouges, jaunes, verts)
Panneaux de signalisation (arrêt, céder le passage, limitation de vitesse, travaux à venir)
Marquage des voies (y compris les changements de voie et les fusions)
Les piétons qui traversent la route
Les autres véhicules (devant, derrière et sur les côtés)
Les cyclistes et les motocyclistes
Animaux traversant la route
Cônes de signalisation et barrages routiers temporaires
Les nids-de-poule et la qualité de la route (pour adapter la vitesse en conséquence)
Véhicules d’urgence et leurs feux de signalisation
Les passages à niveau
Ponts et tunnels
Conditions météorologiques (pluie, brouillard, neige et glace sur la route)
Le flux de circulation et les embouteillages
Obstacles en bordure de route (arbres tombés, débris, etc.)
Places de stationnement et possibilité de se garer
Les ralentisseurs et les limitations de vitesse
Les carrefours giratoires et les intersections
Zones scolaires et passages pour piétons
Changements d’altitude ou pentes raides
Animez une discussion en posant des questions qui incitent à la réflexion:
Pourquoi un véhicule autonome doit-il reconnaître les signaux de circulation et les panneaux routiers et y réagir ? (p. ex., la reconnaissance des signaux de circulation et des panneaux routiers aide le véhicule à respecter les règles de circulation, à prendre des décisions sécuritaires et à communiquer avec les autres conducteurs sur la route).
Comment une voiture autonome pourrait-elle détecter et différencier les piétons et les autres objets se trouvant à proximité de la route ? (p. ex., une voiture autonome pourrait utiliser des caméras et des capteurs pour identifier les personnes et reconnaître leurs mouvements et formes uniques).
Pourquoi est-il essentiel que les véhicules autonomes soient conscients de la présence d’autres véhicules autour d’eux ? (p. ex., le fait d’être conscient des autres véhicules permet d’éviter les collisions et de maintenir des distances raisonnables, ce qui favorise la fluidité du trafic).
Comment les voitures autonomes peuvent-elles s’adapter aux différentes conditions météorologiques tout en fonctionnant en toute sécurité ? (p. ex., ils peuvent utiliser des capteurs et des algorithmes spéciaux pour détecter la pluie, la neige ou le brouillard et adapter leur vitesse et leur comportement en conséquence).
Quels sont les défis auxquels les voitures autonomes pourraient être confrontées lorsqu’elles traversent des zones de construction ou des barrages routiers ? (p. ex., Les voitures autonomes doivent donc identifier les cônes, les panneaux et les barrières temporaires pour trouver le bon chemin).
Comment les voitures autonomes détectent-elles les véhicules d’urgence tels que les ambulances et les voitures de police et comment y répondent-elles ? (p. ex., Ils peuvent utiliser des capteurs sonores et lumineux pour reconnaître les sirènes et les feux clignotants et céder le passage à ces véhicules).
Quel rôle joue la reconnaissance des marquages de voie dans la sécurité des véhicules autonomes ? (p. ex., le marquage des voies permet à la voiture de rester dans sa voie et de changer de voie en toute sécurité, ce qui réduit le risque d’accident).
Pourquoi est-il essentiel que les véhicules autonomes reconnaissent les dangers de la route tels que les nids-de-poule et y réagissent ? (p. ex., la détection de dangers tels que les nids-de-poule permet à la voiture d’ajuster sa vitesse ou même de les contourner, ce qui évite les dommages et garantit une conduite plus fluide).
Comment les voitures autonomes pourraient-elles adapter leur comportement lorsqu’elles traversent des zones scolaires ou des passages piétons ? (p. ex., ils peuvent ralentir et être plus prudents pour assurer la sécurité des enfants et des piétons dans ces zones).
Informez les élèves que la reconnaissance par LIDAR et par caméra repose sur des algorithmes complexes et des compétences avancées en matière de codage. Expliquez que les robots et les véhicules autonomes intègrent également des capteurs plus faciles à programmer, tels que les capteurs de couleur et les capteurs à ultrasons (distance). Précisez que si les capteurs à ultrasons fonctionnent de la même manière que le LIDAR en mesurant les distances par rapport aux obstacles, ils utilisent des ultrasons plutôt que des faisceaux laser. Mentionnez que la prochaine leçon portera sur le codage de robots dans FTC Sim à l’aide de capteurs de couleur et de capteurs à ultrasons.
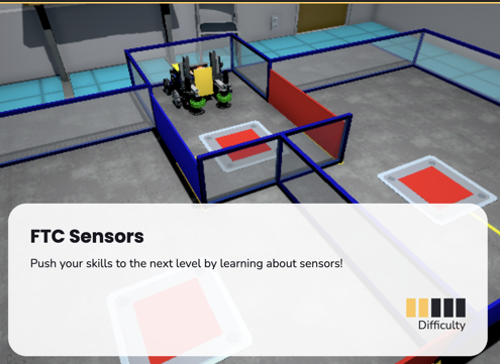
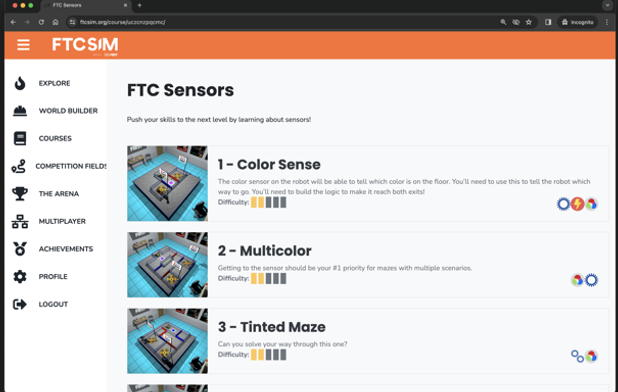
Veuillez encourager les élèves à commencer leur expérience d’apprentissage pratique avec la plateforme FTC Simulator en naviguant vers le lien fourni, https://ftcsim.org/. Demandez-leur d’ouvrir une session en utilisant leur nom d’utilisateur et leur mot de passe unique. Une fois connectés, dirigez-les vers la section « Cours » et guidez-les pour qu’ils choisissent le cours intitulé « FTC - Capteurs ». Expliquez aux élèves que ce cours leur permettra d’acquérir les compétences nécessaires pour coder et contrôler efficacement des robots autonomes, en se concentrant sur l’utilisation de capteurs de couleurs et d’ultrasons pour la navigation et la prise de décision.
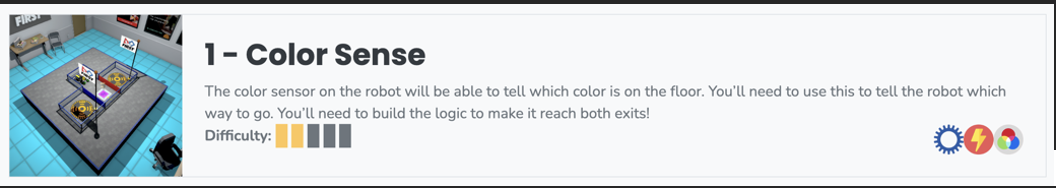
Dans la section « FTC-Capteurs », guidez les élèves pour qu’ils accèdent au premier défi intitulé « 1- Color Sense ». Après avoir ouvert ce puzzle, incitez-les à s’engager dans la narration impliquant Lisa et son chien, Dozer. Ils seront initiés au concept de télémétrie. Expliquez aux élèves que la télémétrie en robotique est le moyen pour un robot de partager des données le concernant, telles que sa position, sa vitesse et son état, avec son opérateur ou un ordinateur, tout comme une montre intelligente vous informe de votre rythme cardiaque ou de vos pas.
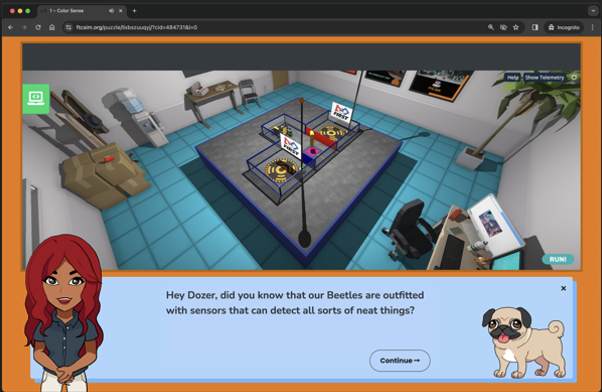
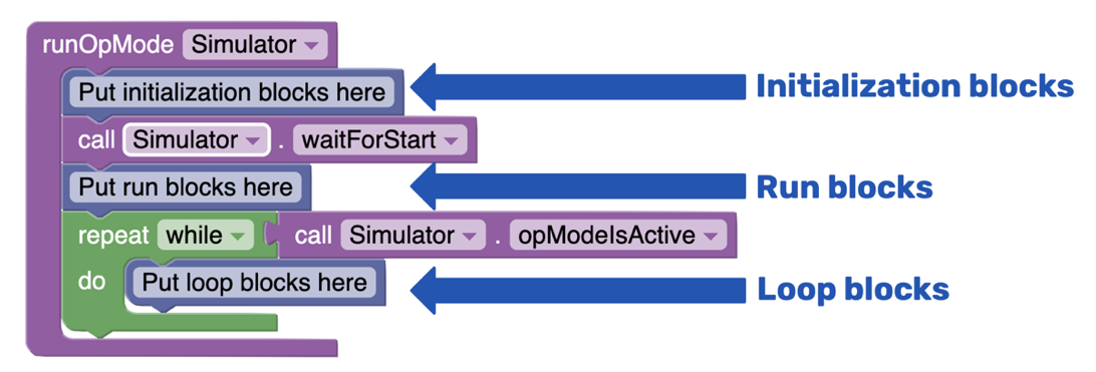
Pour accéder au panneau de codage, cliquez sur l’icône verte de l’ordinateur sur le côté gauche de l’écran. Vous remarquerez qu’un exemple de code est déjà présent. Il est essentiel d’informer vos élèves que ce code est divisé en trois sections principales, chacune étant marquée par des blocs de commentaires bleus:
Blocs d’initialisation : Cette section contient les renseignements dont le robot a besoin avant de commencer ses tâches.
Blocs d’exécution : La plupart du code que vous écrivez sera placé dans cette section, où les principales actions du robot sont définies.
Blocs en boucle : Ces blocs sont utilisés pour les tâches qui doivent être répétées plusieurs fois. Le code sera placé dans une boucle, car le robot doit constamment vérifier la présence de couleurs à cet endroit.
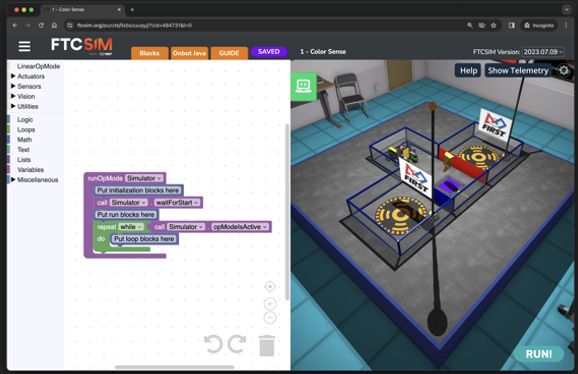
Expliquez que dans ce défi, l’objectif du robot est de se déplacer jusqu’à ce qu’il atteigne un code de couleur, où il doit interpréter la couleur pour déterminer la direction de son prochain virage. Si le code est rouge, le robot tournera à gauche, et s’il est bleu, il tournera à droite. Encouragez les élèves à exécuter le code plusieurs fois dans un premier temps, même sans incorporer d’instructions supplémentaires, afin d’observer comment le simulateur sélectionne aléatoirement une couleur et active la porte correspondante.
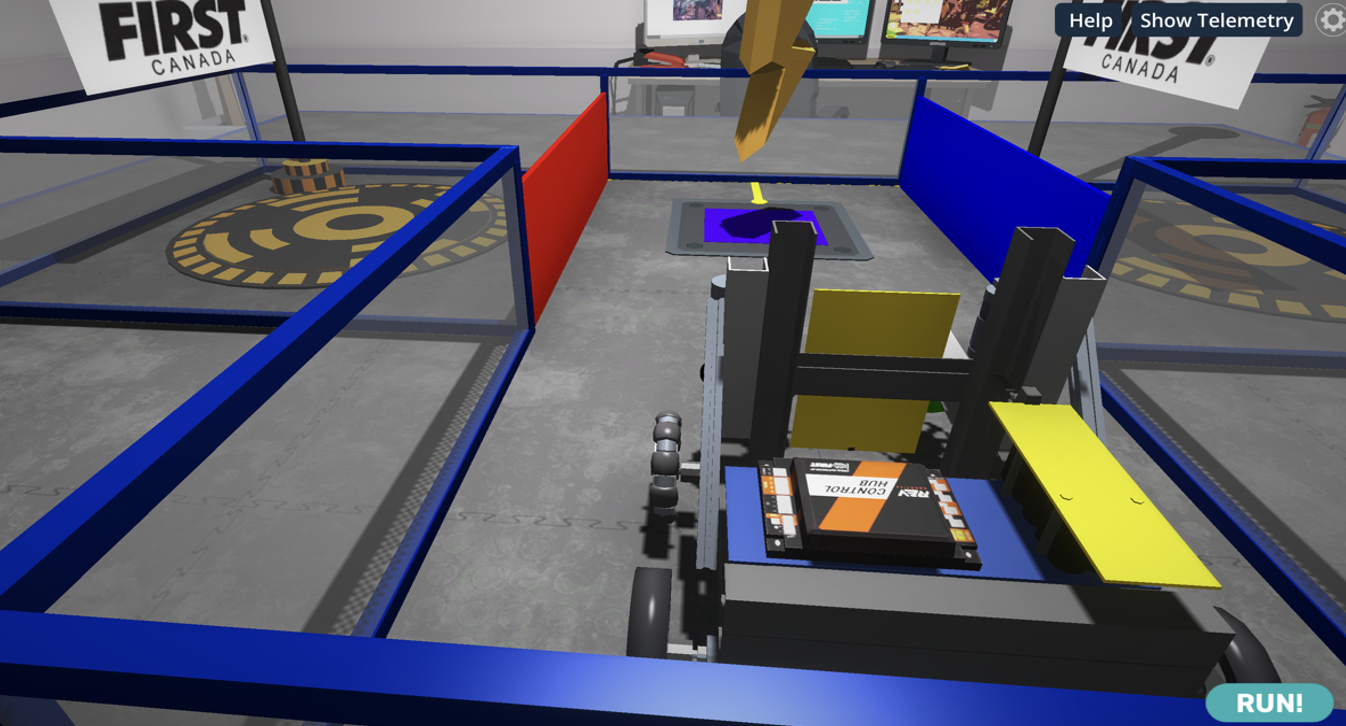
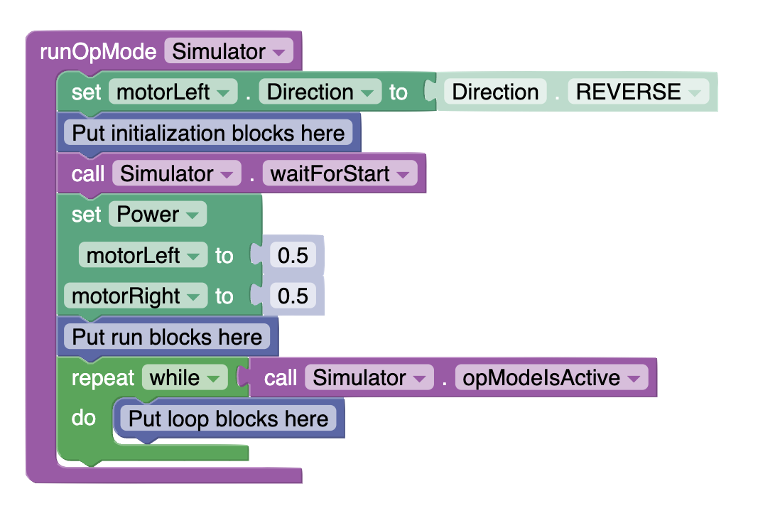
Demandez à l’élève de commencer le code pour faire avancer le robot, comme il l’a appris dans la première leçon. Rappelez-leur de garder le bloc de boucle ici.
Expliquez aux élèves qu’ils vont maintenant ajouter la télémétrie pour mesurer les couleurs lorsque le robot se déplace à l’aide du capteur de couleurs. Expliquez que le capteur de couleurs peut détecter les trois couleurs primaires de la lumière : le rouge, le vert et le bleu. Ajoutez que ces couleurs peuvent être différentes de celles qu’ils ont apprises en cours d’arts plastiques, lorsqu’ils ont appris que les couleurs primaires de la peinture ou de l’encre sont le cyan, le magenta et le jaune. Ils devraient voir les trois couleurs primaires de la lumière lorsqu’ils ouvrent le menu du capteur de couleurs:
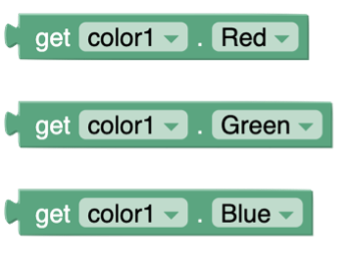
Expliquez-leur que pour ce défi, ils doivent détecter la valeur du rouge et du bleu. Comme le robot doit être constamment à la recherche du code de couleur et commencer à tourner lorsqu’il atteint l’une des deux couleurs, la lecture de la couleur à partir du capteur doit être mise dans la boucle. Pour ajouter cela, ils doivent aller dans la section « utilities » pour récupérer deux blocs « telemetry-addData ». Pour la clé, ils peuvent écrire une étiquette telle que « Red Value » ou simplement « Red » qui sera affichée dans le panneau de télémétrie. Les élèves doivent ensuite ajouter la valeur rouge du capteur de couleur comme premier nombre et la valeur bleue du capteur de couleur comme deuxième nombre. Enfin, ils doivent mettre à jour « télémétrie » à chaque passage. Demandez aux élèves d’exécuter le code plusieurs fois et de vérifier les valeurs de couleur dans le panneau de télémétrie. Il se peut qu’ils doivent cliquer sur « Show Telemetry » pour afficher les valeurs.
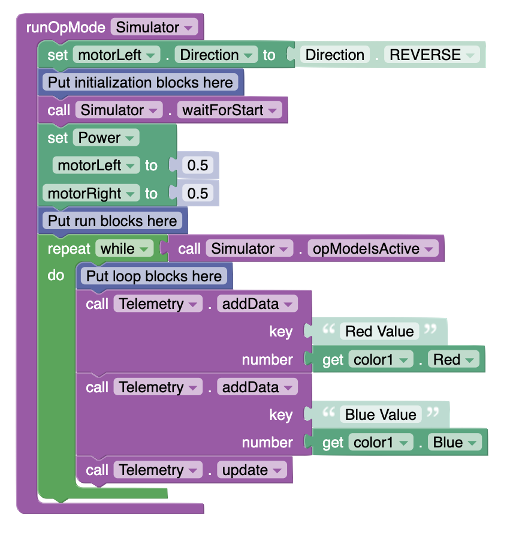
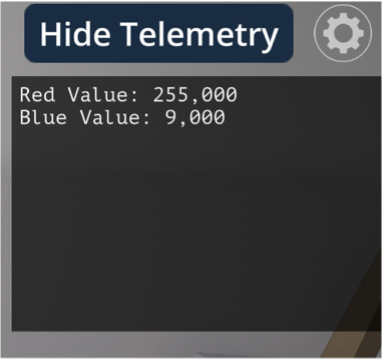
Ils doivent comprendre que lorsque le code est rouge, ils obtiennent une valeur de 255 pour le rouge et d’environ 10 pour le bleu. Lorsque le code est bleu, ils obtiennent une valeur d’environ 10 pour le rouge et 255 pour le bleu.
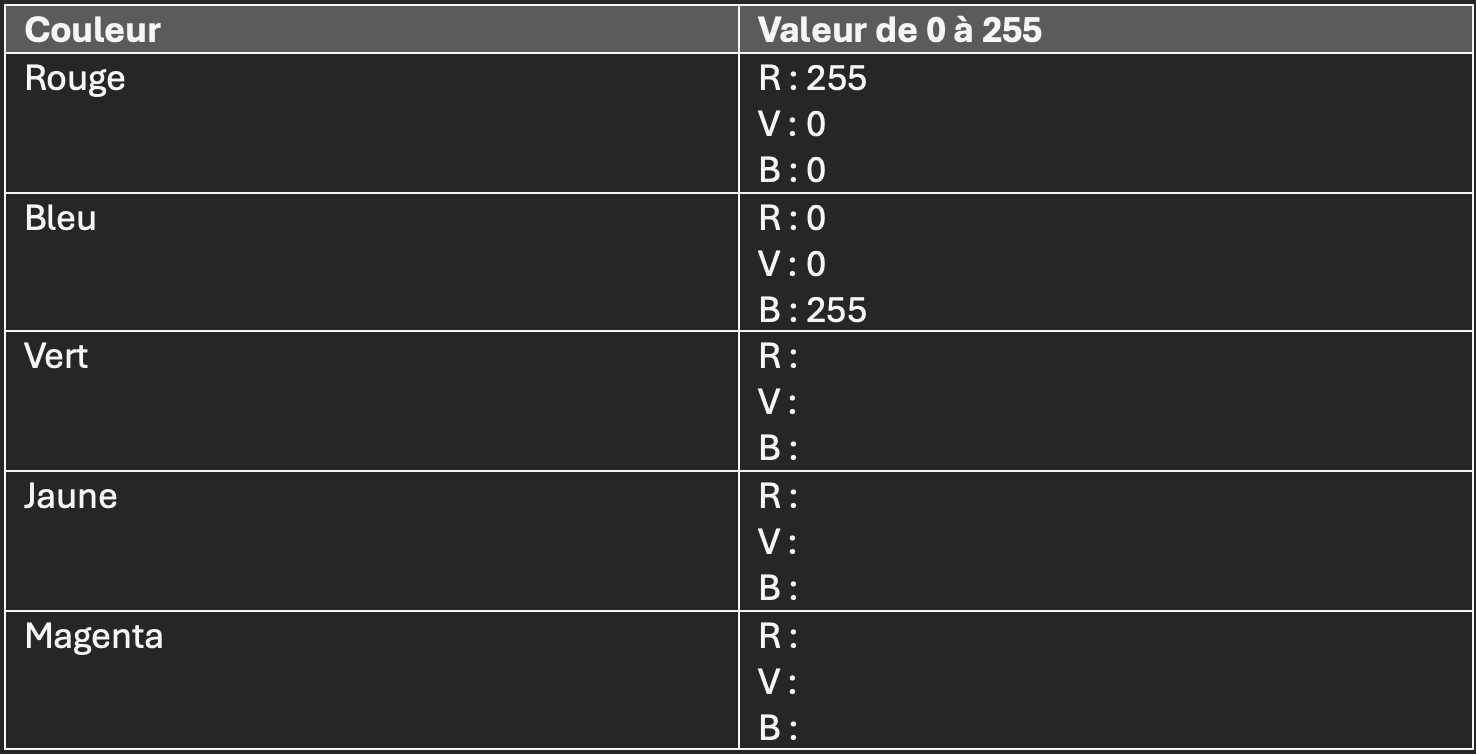
Pour mieux comprendre les capteurs et la théorie des couleurs, encouragez les élèves à visiter le site web : https://colordesigner.io/color-mixer. En appuyant sur la touche (+), les élèves peuvent créer leur propre mélange de couleurs en modifiant les valeurs de rouge, de vert et de bleu (RVB). Ils peuvent ignorer les valeurs HSL (teinte, saturation, luminosité) et se concentrer uniquement sur les valeurs RVB. Invitez les élèves à remplir un tableau comme celui-ci, dans lequel ils trouvent une combinaison de couleurs qui donne chacune de ces couleurs. Ils peuvent également créer leurs propres couleurs. Ils peuvent être surpris par le fait que la lumière rouge et la lumière verte combinées donnent de la lumière jaune. Indiquez que la valeur minimale est 0 et que la valeur maximale de chaque couleur est 255. Si les élèves veulent savoir pourquoi 255, expliquez que les valeurs 0 à 255 représentent un total de 256 valeurs, soit 28. Ajoutez que les valeurs en informatique sont souvent binaires (base 2).
Expliquez que la partie suivante du code doit contenir une instruction conditionnelle. Ajoutez qu’une instruction conditionnelle est une instruction qui n’exécute un bloc de code que si une condition spécifiée est vraie. Elle utilise généralement des instructions « if » (et parfois « else » et « else if ») pour contrôler le flux d’un programme sur la base d’expressions booléennes (conditions vraies ou fausses).
Démontrez comment les instructions conditionnelles sont utilisées ici. Le robot doit tourner à gauche SI le capteur de couleur détecte une valeur maximale de rouge (255). Le robot doit tourner à droite SI le capteur de couleur détecte une valeur maximale de bleu (255). Pour coder ces instructions conditionnelles, les élèves devront obtenir un bloc « if » et un bloc « comparaison » à partir de la section « conditional ». Dans la première partie de la comparaison, ils doivent introduire la valeur du capteur de couleur et dans la seconde partie, ils doivent introduire une valeur (de la section « math ») et la taper. Dans ce cas, ils utiliseront la valeur maximale de 255.
À l’intérieur de chaque condition, ils doivent faire tourner le robot vers la gauche (dans le sens inverse des aiguilles d’une montre) si le rouge est égal à 255 ou vers la droite (dans le sens des aiguilles d’une montre) si le bleu est égal à 255. Le code avec les deux structures conditionnelles doit ressembler à l’exemple suivant:
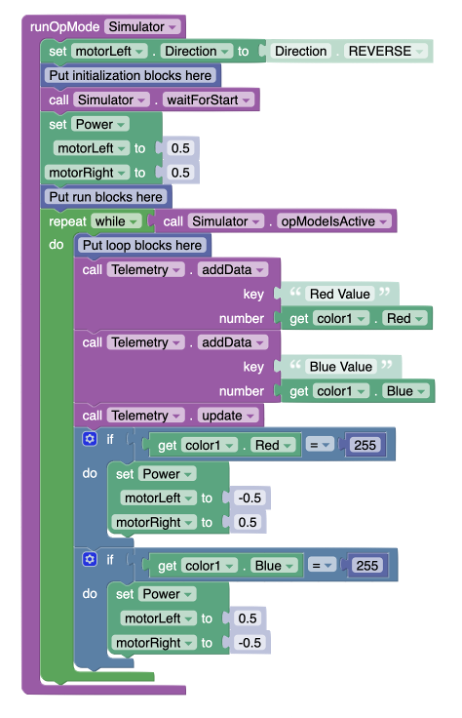
Encouragez les élèves à essayer ce code. Ils devraient se rendre compte que le problème est maintenant que le robot tourne dans la bonne direction, mais qu’il continue à tourner au lieu de s’arrêter après 90°. Maintenant que le robot tourne dans la bonne direction, le même code peut être appliqué quelles que soient les conditions déclenchées. Expliquez aux élèves que le code se déroulera désormais en dehors de la boucle. C’est pourquoi il est essentiel de sortir de la boucle à ce stade. Un bloc « break out of loop » se trouve dans la section « Loops » et doit être ajouté aux deux conditions.
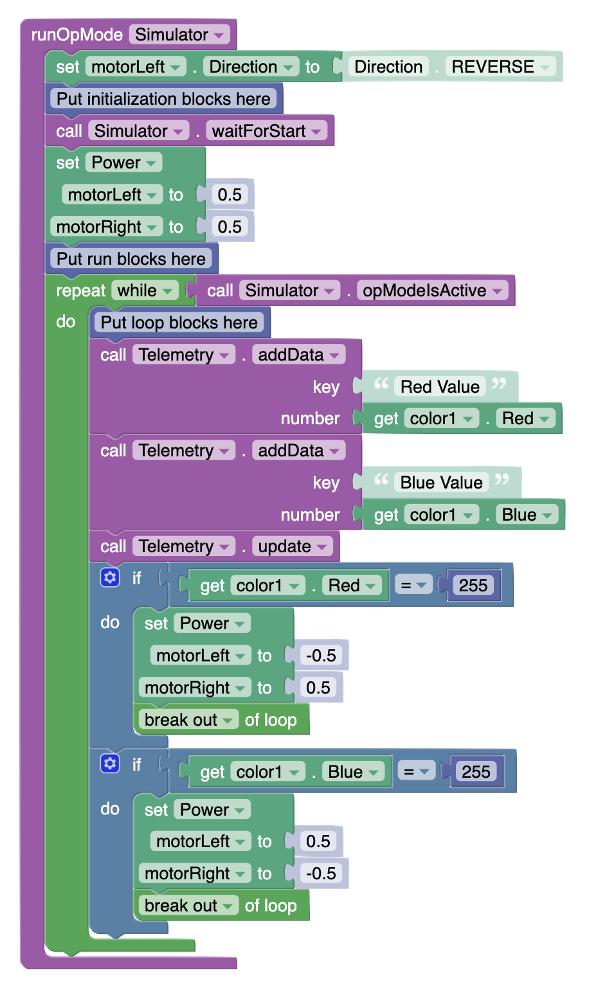
Expliquez que l’étape suivante consiste à ajouter une pause suffisamment longue pour permettre au robot d’effectuer une rotation de 90°. Cela dépendra également de la vitesse qu’ils ont choisie. Ils doivent trouver la valeur adéquate par expérimentation. Dans l’exemple suivant, une pause de 300 ms avec une vitesse de 50 % et de -50 % fonctionne. Encouragez les élèves à obtenir la meilleure valeur, soit en modifiant la vitesse, soit en modifiant la pause.
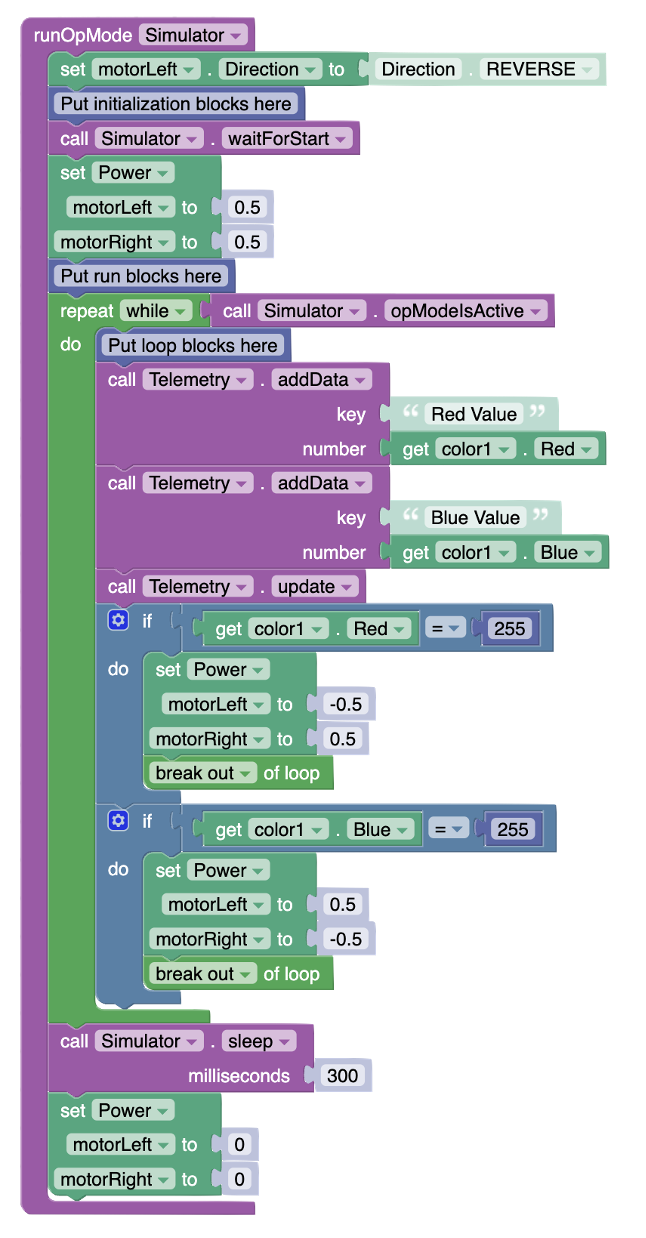
Il suffit alors de se déplacer en ligne droite pour atteindre le drapeau.
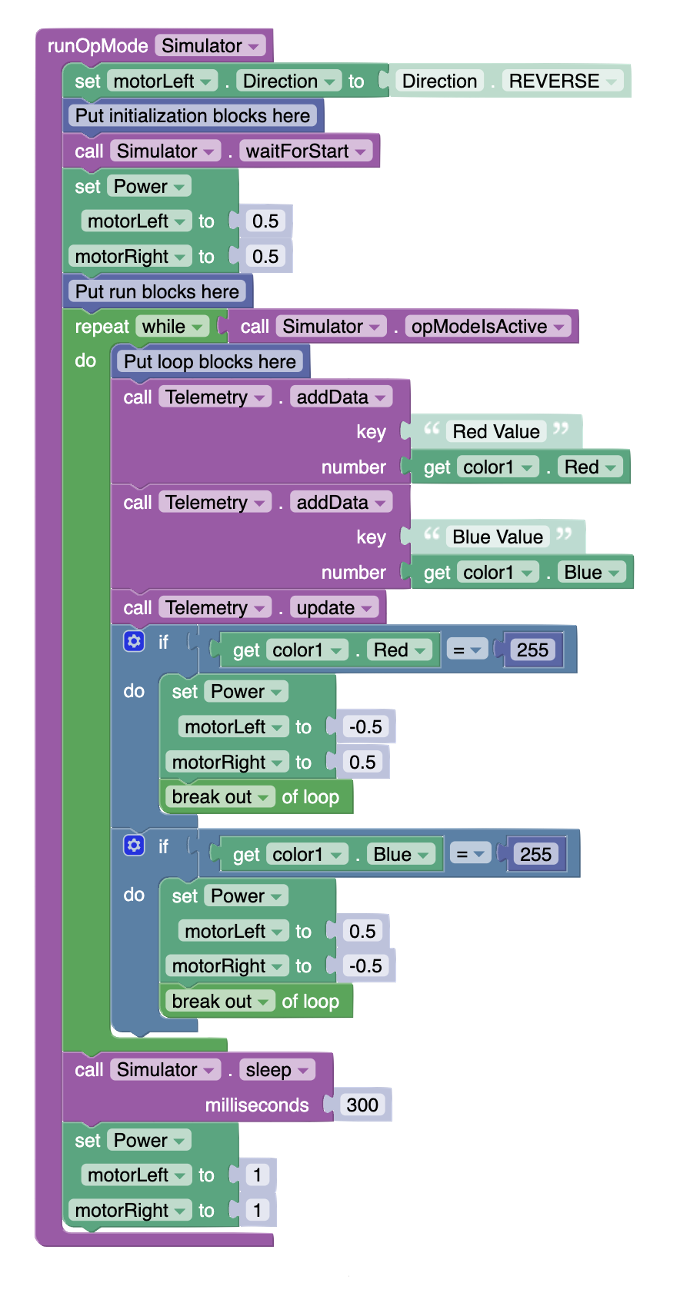
Demandez aux élèves de modifier le code pour que le robot s’arrête sur le tapis au lieu de pousser sur le mur.
Indiquez aux élèves qu’ils vont maintenant se concentrer sur un capteur différent, appelé capteur de distance. Encouragez-les à se rendre au défi 7 — Capteur de distance dans les leçons sur les capteurs. Montrez l’image d’une chauve-souris sur l’écran devant la classe.
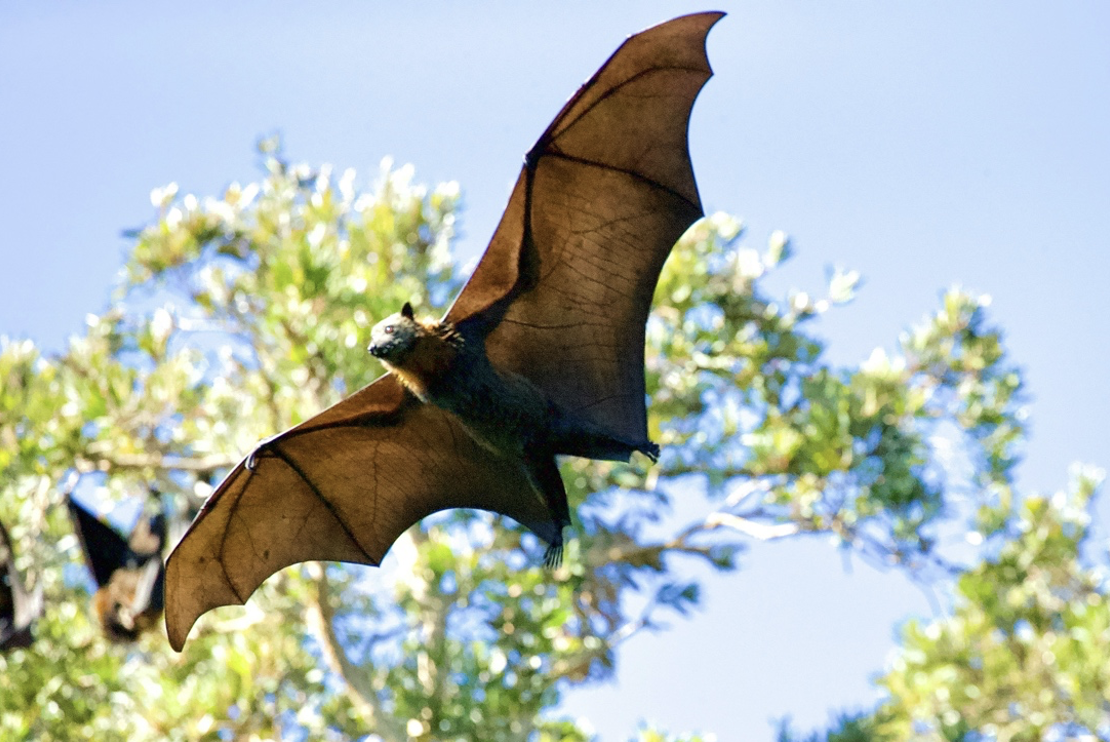
Utilisez les questions suivantes pour lancer une discussion en classe.
Comment les chauves-souris utilisent-elles le son pour naviguer et localiser des objets dans leur environnement ? Décrivez ce processus avec vos propres mots et comparez-le au fonctionnement d’un capteur à ultrasons. Expliquez le principe de l’écholocalisation utilisé par les chauves-souris. (p. ex., Les chauves-souris émettent des ondes sonores à haute fréquence qui leur reviennent lorsqu’elles touchent un objet. La chauve-souris interprète ensuite ces échos pour comprendre l’environnement, notamment la distance, la taille et même la texture de l’objet. Un capteur à ultrasons fonctionne de la même manière en envoyant des ondes sonores ultrasoniques et en mesurant le temps de retour des échos, ce qui lui permet de déterminer la distance d’un objet. Les deux systèmes utilisent les ondes sonores pour cartographier l’environnement sans dépendre de la lumière).
Discutez du rôle du délai entre l’émission des ondes sonores et leur retour après avoir rebondi sur des objets pour déterminer la distance. Comment ce concept est-il appliqué dans la technologie des capteurs à ultrasons ? (p. ex., Le délai entre l’émission des ondes sonores et leur retour est crucial pour déterminer la distance d’un objet. Ce délai permet de calculer la distance en fonction de la vitesse du son. Les capteurs à ultrasons appliquent ce concept en utilisant l’intervalle de temps entre l’émission et la réception des ondes ultrasoniques pour mesurer avec précision la distance d’un objet, de la même manière que les chauves-souris évaluent la distance d’un objet en fonction du temps nécessaire au retour de l’écho).
Examinez les limites et les défis auxquels les chauves-souris peuvent être confrontées lorsqu’elles utilisent l’écholocalisation. Comment ces défis peuvent-ils être comparés aux limites rencontrées par les ingénieurs lors de la conception et de la mise en œuvre de capteurs à ultrasons dans des appareils ? (p. ex., L’une des limites de l’écholocalisation est qu’elle peut être moins efficace sur de longues distances ou dans des environnements bruyants, car les échos peuvent s’affaiblir ou se perdre. De même, les capteurs à ultrasons peuvent manquer de précision sur de longues distances ou dans des environnements bruyants. Les deux systèmes sont également confrontés à des difficultés pour différencier plusieurs objets proches les uns des autres. Les ingénieurs qui conçoivent les capteurs à ultrasons doivent tenir compte de ces limites, tout comme les chauves-souris ont évolué pour optimiser leurs capacités d’écholocalisation en tenant compte de ces contraintes).
Les chauves-souris peuvent déterminer non seulement la distance, mais aussi la taille, la forme et la texture des objets grâce à l’écholocalisation. Discutez de la manière dont les capteurs ultrasoniques avancés tentent d’imiter cette capacité et des applications potentielles de cette technologie. (p. ex., Des capteurs ultrasoniques avancés sont en cours de développement pour détecter la distance d’un objet et recueillir des données détaillées sur sa taille, sa forme et sa texture en analysant la qualité de l’écho renvoyé. C’est ainsi que les chauves-souris peuvent discerner les différentes caractéristiques des objets grâce à l’écholocalisation. Ces capteurs avancés pourraient avoir de nombreuses applications, notamment en robotique pour une navigation et une interaction avec les objets plus nuancées, dans les systèmes de sécurité pour une meilleure surveillance et dans les soins de santé pour des diagnostics non invasifs, imitant l’utilisation polyvalente de l’écholocalisation par les chauves-souris).
Faites comprendre aux élèves que dans ce défi, leur robot doit déterminer la distance de la clôture qui peut se déplacer dans un sens ou dans l’autre. Demandez-leur d’exécuter la simulation avant même de commencer à coder pour voir si la clôture s’ouvre ou se ferme.
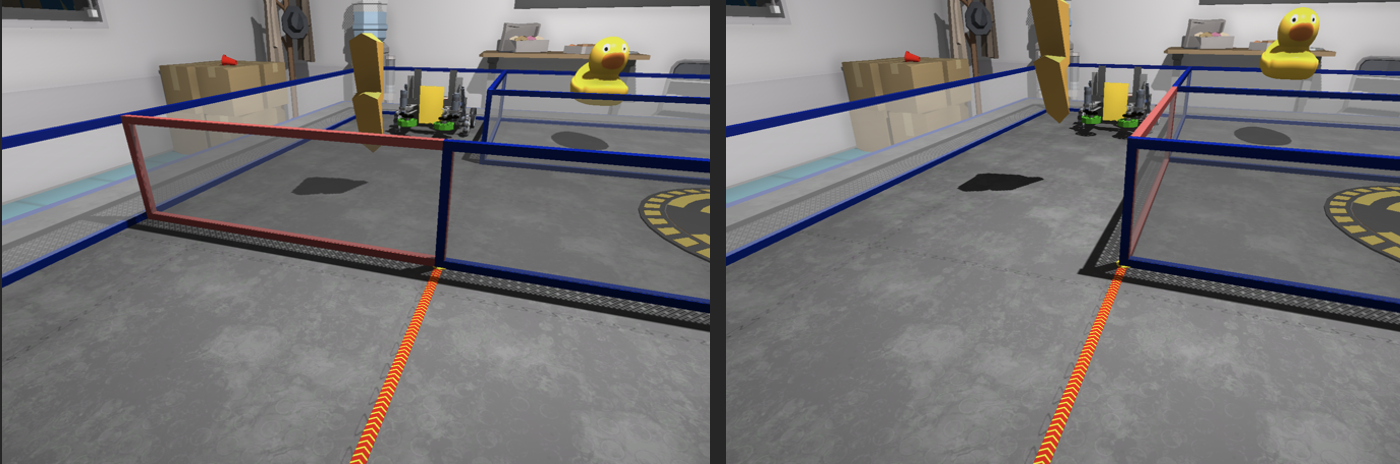
Invitez les élèves à discuter du pseudocode de ce dernier :
Faire avancer le robot en ligne droite
Si le mur est à moins de 40 cm devant le robot, tourner à gauche de 90°.
Avancer en ligne droite pour atteindre le drapeau.
Les élèves devraient créer la première partie du code (avancer en ligne droite) sans problème. Il est recommandé d’avancer lentement (10 %) pour laisser le temps à la clôture de s’ouvrir ou de se fermer. Ils devraient également ajouter la télémétrie pour afficher la distance devant le robot. Une erreur fréquente commise par les élèves est d’utiliser le bloc « distance cm » au lieu du bloc « call distance1-get distance ». C’est ce dernier qu’ils doivent utiliser. Leur code initial devrait ressembler à ceci:
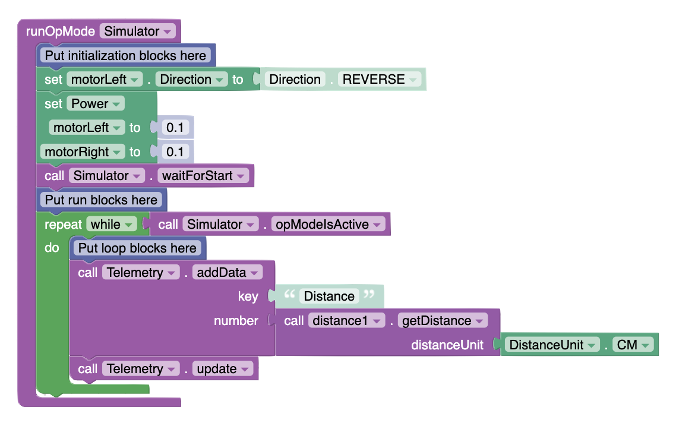
Encouragez les élèves à exécuter le code et à montrer la télémétrie. Ils devraient remarquer que la distance affichée diminue au fur et à mesure que le robot s’approche du mur. Posez la question suivante :
Pourquoi la télémétrie n’indique-t-elle pas une distance de 0 cm lorsque le robot touche le mur ? (p. ex., le capteur n’est pas entièrement à l’avant du robot. Il se trouve à environ 13 cm derrière l’avant du robot).
Ils doivent ensuite ajouter une condition. Dans ce cas, ils n’auront pas besoin de deux instructions conditionnelles comme pour le capteur de couleur. Ils doivent seulement déterminer si la distance est inférieure à 40 cm. Le code avec la condition doit ressembler à ceci:
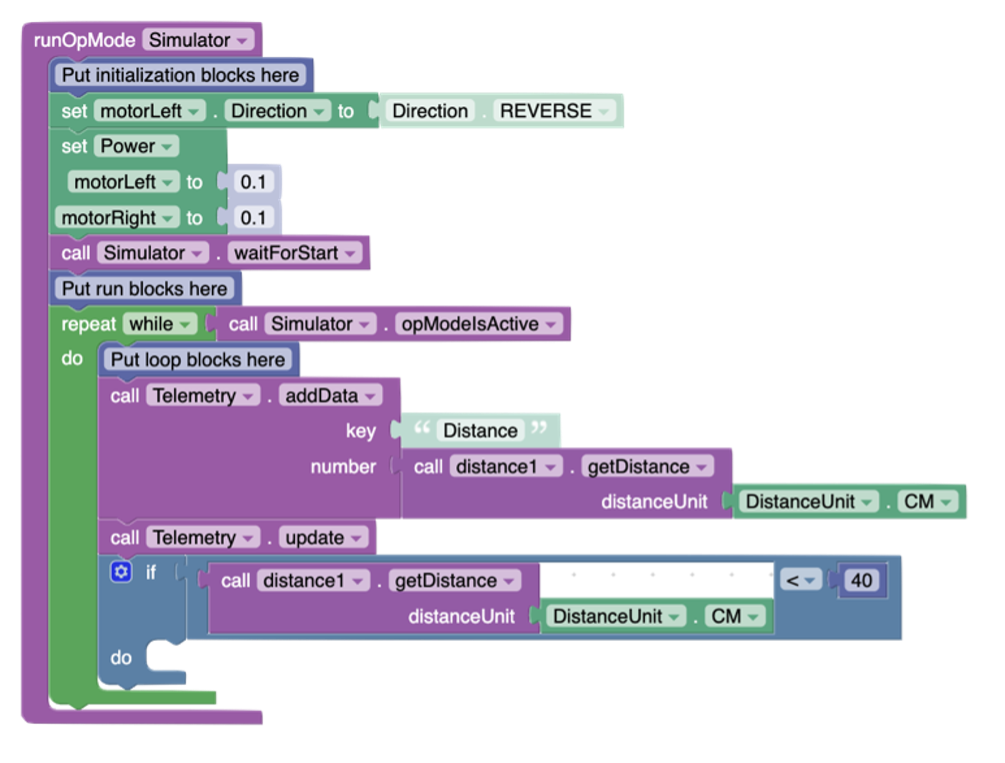
Expliquez que le robot doit maintenant commencer à tourner vers la gauche et sortir de la boucle pour terminer le parcours. Ils doivent ajouter un bloc pour se déplacer à -30 %/+30 %, puis sortir de la boucle.
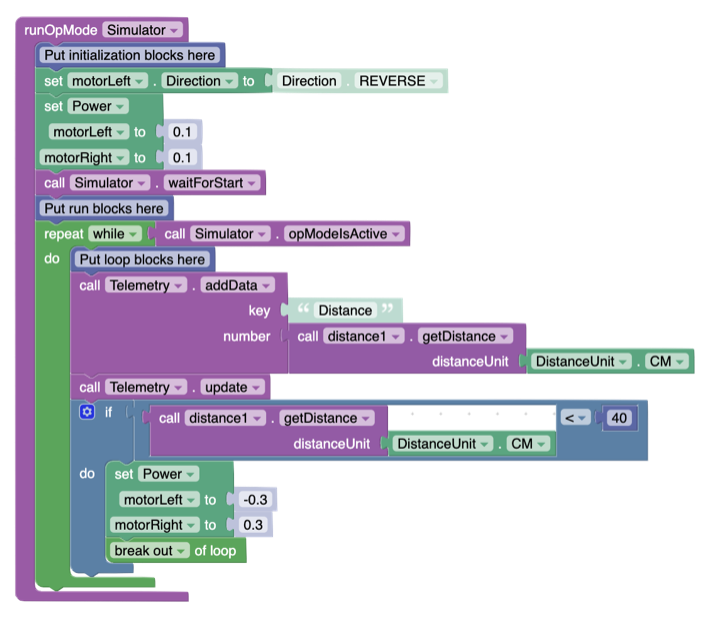
Lorsque les élèves exécutent ce code, le robot se met à tourner indéfiniment. Ils doivent l’essayer plusieurs fois pour voir les résultats des deux scénarios.
Pour empêcher le robot de tourner indéfiniment, ils doivent ajouter une pause, puis aller en ligne droite. Ils doivent expérimenter pour obtenir le bon rythme pour un angle de 90°. Le code suivant devrait fonctionner pour une vitesse de -30 % et +30 % et une pause de 400 ms.
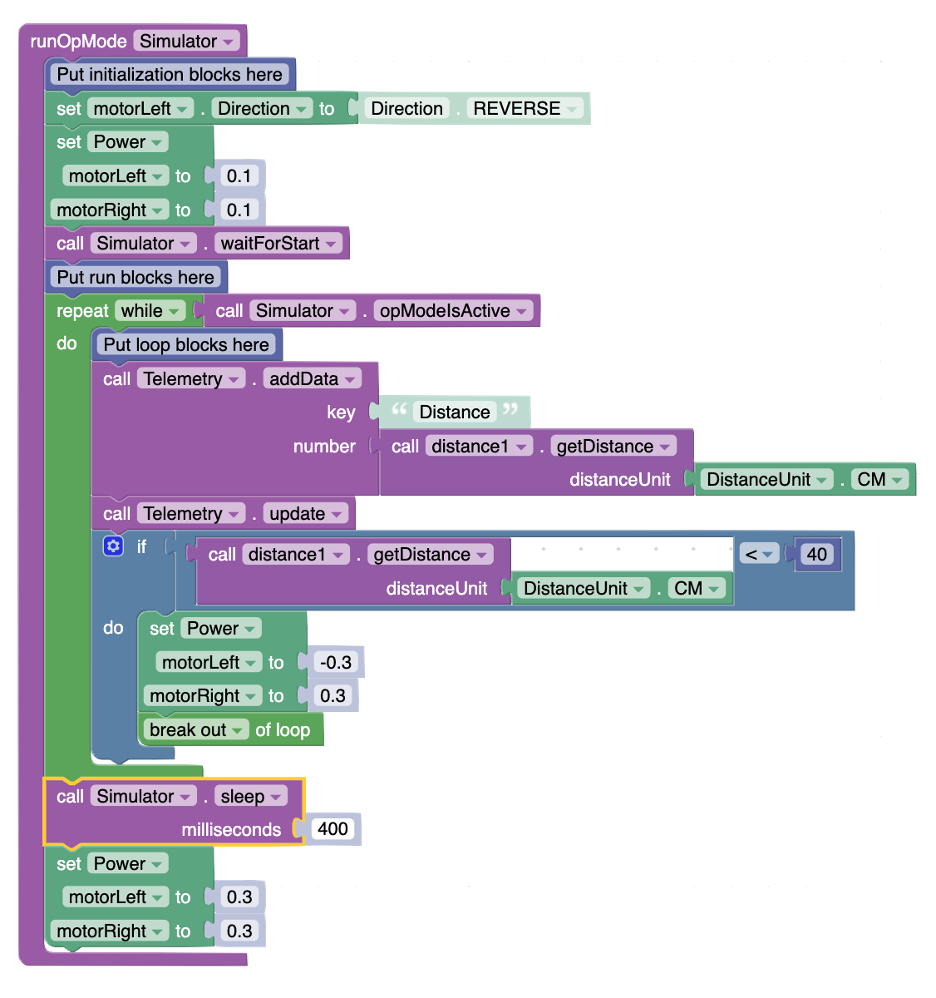
Mettez votre élève au défi d’aller chercher le canard pour obtenir des points bonus.
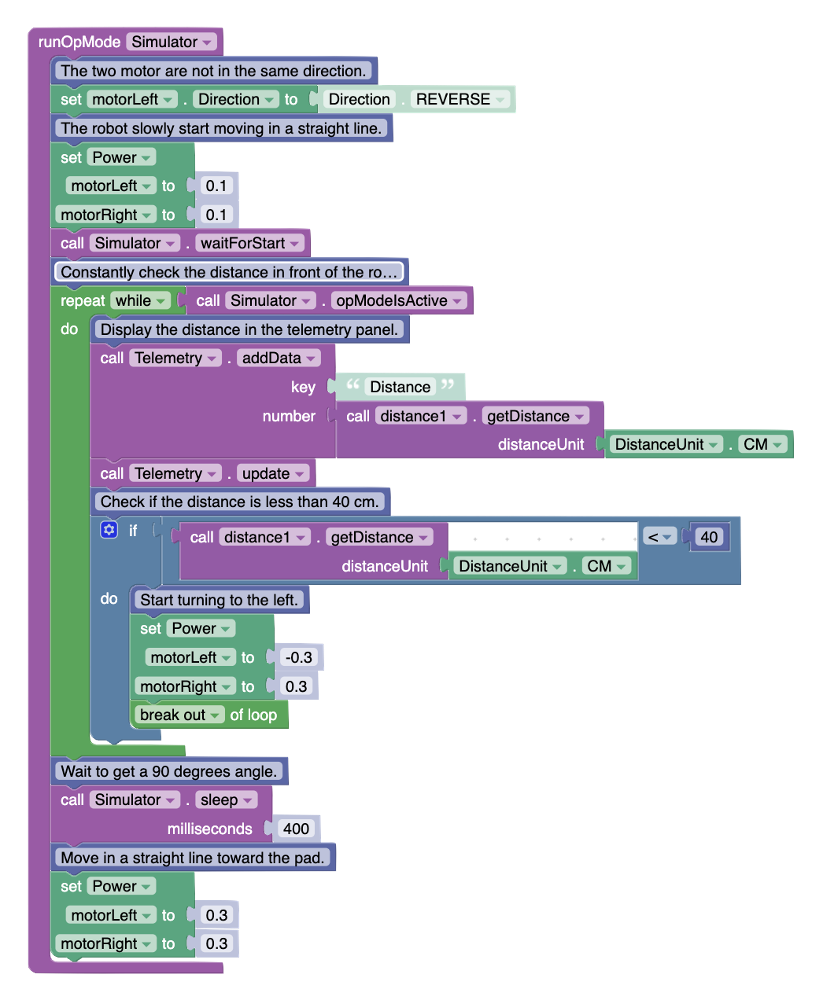
Invitez les élèves à ajouter des commentaires à leur code pour expliquer les différents blocs de codage qu’ils ont utilisés. Les blocs de commentaires sont bleus et disponibles dans la section « Miscellaneous ». Expliquez que les ingénieurs en informatique travaillent en équipe et qu’ils doivent documenter leur code avec des commentaires pour s’assurer que leurs collègues peuvent comprendre la signification de leur code. Voici un exemple de la deuxième version du code du deuxième défi (Défi 7 — Distance Sense) avec des commentaires ajoutés.
Amenez les élèves à communiquer les solutions qu’ils ont trouvées aux deux premiers défis en leur posant des questions d’objectivation, par exemple:
Quel est le but de l’utilisation de la télémétrie dans le programme de notre robot ? (p. ex., la télémétrie permet à notre robot de partager avec nous des données sur son état ou son environnement, comme les couleurs qu’il détecte, en temps réel. C’est comme si le robot nous disait ce qu’il « voit » lorsqu’il se déplace).
Pourquoi plaçons-nous le code de lecture des valeurs du capteur de couleur à l’intérieur d’une boucle ? (p. ex., le robot doit constamment vérifier les couleurs pendant qu’il se déplace. En plaçant le code dans une boucle, nous nous assurons qu’il continue à chercher des couleurs rouges ou bleues jusqu’à ce qu’il les trouve).
Comment le robot décide-t-il de la direction à prendre en fonction de la couleur qu’il détecte ? (p. ex., Le robot utilise une structure conditionnelle pour vérifier les valeurs du capteur de couleur. S’il détecte la valeur maximale pour le rouge, il tourne à gauche. S’il détecte la valeur maximale pour le bleu, il tourne à droite).
Pourquoi est-il nécessaire d’utiliser un bloc « break out of loop »" après que le robot a commencé à tourner ? (p. ex., sans le bloc « break out of loop », le robot continuerait à vérifier la couleur et pourrait tourner indéfiniment. Le fait de sortir de la boucle lui permet de passer à la partie suivante du programme après avoir effectué le bon virage).
Comment un capteur à ultrasons détermine-t-il la distance d’un objet ? (p. ex.,Il envoie des ondes ultrasoniques et mesure le temps qu’il faut pour qu’elles rebondissent. Le capteur utilise ce temps pour calculer la distance de l’objet, à l’instar de l’écholocalisation des chauves-souris).
Quel est le but de fixer une condition pour que le robot tourne si la distance est inférieure à 40 cm ? (p. ex., cette condition garantit que le robot tourne pour éviter de heurter le mur s’il se trouve à moins de 40 cm, ce qui lui permet de naviguer vers le drapeau sans se planter).
Comment déterminez-vous la durée de pause adéquate pour que le robot effectue un virage de 90 degrés ? (p. ex., Par l’expérimentation. J’ajuste la durée de la pause en gardant à l’esprit la vitesse du robot pour trouver le bon moment qui permet au robot d’effectuer un virage à 90 degrés avec précision).
Pourquoi est-il essentiel d’ajouter des commentaires à votre code ? (p. ex.,Les commentaires aident les autres à comprendre ce que fait notre code, ce qui facilite la collaboration entre les membres de l’équipe et leur permet d’apporter des modifications ou des améliorations. Ils documentent notre processus de réflexion et l’objectif des différentes parties du code).
Comment l’expérimentation de différentes valeurs dans votre code peut-elle contribuer à améliorer les performances du robot dans ses tâches ? (p. ex., L’expérimentation de différentes valeurs, telles que la vitesse des virages ou la durée des pauses, nous permet d’affiner les mouvements et les actions du robot, ce qui le rend plus efficace et plus précis dans l’accomplissement de ses tâches).
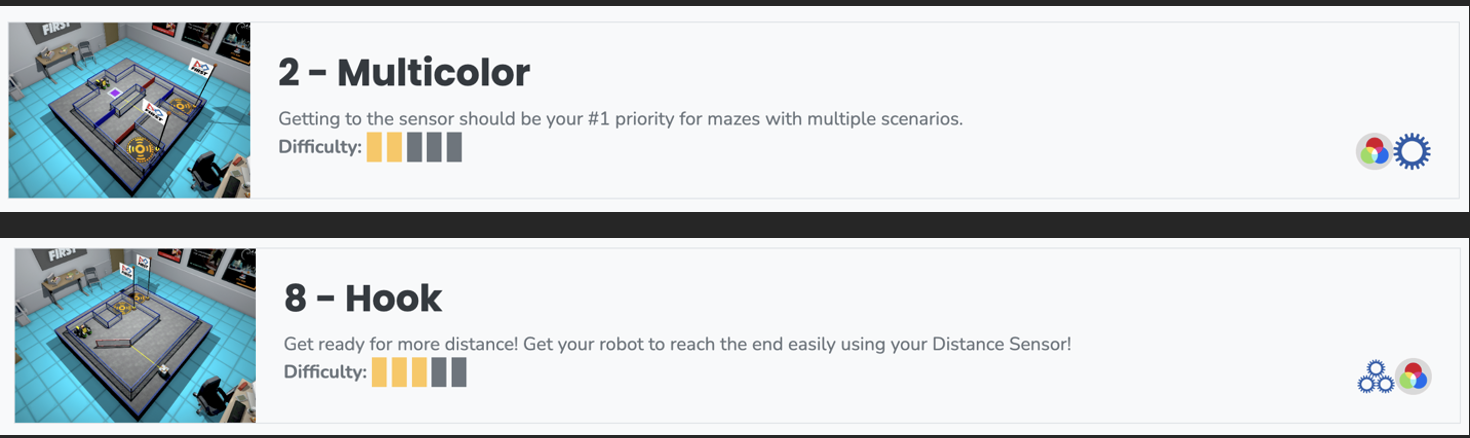
Encouragez les élèves à mettre en pratique les compétences qu’ils viennent d’acquérir pour résoudre les défis n° 2 et n° 8 de FTC Sensors. Dans ces défis, ils doivent approfondir leur compréhension du fonctionnement des capteurs. Le deuxième défi est similaire au premier, mais il implique des mouvements plus complexes après la lecture du code couleur. Le défi n° 8 est similaire au défi n° 7, mais le mouvement après avoir détecté le mur est un peu plus compliqué. Les élèves devraient posséder toutes les compétences requises pour résoudre ce nouveau défi.
L’évaluation de la leçon doit se faire par le biais d’observations et de conversations avec les élèves pendant qu’ils codent. L’évaluation de l’efficacité de la leçon doit comprendre l’observation des élèves pendant qu’ils codent et l’engagement d’un dialogue constructif avec eux sur leur processus de réflexion, leurs défis et leurs stratégies. Cette approche permet de mieux comprendre leur compréhension et leur application des concepts enseignés, y compris la manière dont ils résolvent les problèmes et affinent leur code pour obtenir les mouvements et la navigation souhaités avec le robot virtuel. Grâce à ces interactions, les éducateurs peuvent évaluer la compréhension des concepts par chaque élève, fournir une rétroaction ciblée et ajuster l’enseignement en fonction des besoins pour favoriser les résultats d’apprentissage. Voici une liste de « points de repère » pour guider vos observations et votre évaluation:
Engagement et participation: Observez si les élèves s’engagent activement dans la tâche, s’ils expérimentent le code, s’ils participent aux discussions ou s’ils posent des questions.
Compétences en matière de résolution de problèmes: Notez la capacité des élèves à identifier les problèmes dans leur code, à déboguer les erreurs et à appliquer un raisonnement logique pour surmonter les difficultés.
Application des instructions: Vérifiez si les élèves appliquent correctement les instructions et les lignes directrices fournies pour la leçon, par exemple en utilisant les bons blocs ou la bonne syntaxe de code pour le mouvement et la navigation.
Créativité et innovation: Recherchez des approches créatives ou des solutions innovantes que les élèves pourraient appliquer dans leurs stratégies de codage, au-delà des exigences de base de la leçon.
Compréhension des commandes du moteur: Observez la compréhension par les élèves de la manière dont les commandes du moteur affectent le mouvement du robot, y compris la vitesse, la direction et l’exécution de virages ou de manœuvres spécifiques.
Utilisation de capteurs: Évaluez l’efficacité avec laquelle les élèves intègrent et utilisent des capteurs dans leurs projets de codage. Il s’agit d’observer leur capacité à intégrer des capteurs pour la collecte de données environnementales (couleur), la détection d’objets et la navigation. Observez leur compréhension des capacités des capteurs, la précision avec laquelle ils lisent et interprètent les données des capteurs, et la manière dont ils les utilisent pour prendre des décisions ou ajuster le comportement du robot.
Réaction à l’échec: Soyez attentif à la façon dont les élèves réagissent à l’échec ou à des résultats inattendus, en recherchant la résilience, la persistance et la volonté d’expérimenter et d’apprendre à partir des erreurs.